05 Allan 方差:从入门到会用
系列定位:M1 基础 · 传感器模型。上一篇 04 IMU 误差模型 讲清了"误差有哪几类、怎么建模",但有个最关键的问题没回答:这些误差参数到底怎么测出来?答案就是 Allan 方差——IEEE 952 标准指定的 IMU 标定方法,能把陀螺/加计的 5 种随机噪声一项一项"剥"出来。这篇带你从原理到工具,跑通"用我们自己的
allan.py测一颗 IMU"的全流程。
一、为什么需要 Allan 方差
1. 普通方差解决不了"漂移"问题
想象你把陀螺静止放在桌上 1 小时,记录输出 \(y(t)\)。
- 普通方差只看"数据围绕均值的波动大小"——1 秒钟和 1 小时的方差可能差不多(都是噪声带宽内的功率谱积分)。
- 但实际意义天差地别:1 秒钟的波动是"测量噪声",1 小时的缓慢飘移是"零偏"。
Allan 方差的天才之处:引入"相关时间 \(\tau\)"作为参数,按 \(\tau\) 长度分簇看簇均值的方差——\(\tau\) 越大,越能抹平短期噪声、暴露长期漂移。把 \(\sigma_A(\tau)\) 对 \(\tau\) 画 log-log 曲线,就能把"不同时间尺度的噪声"拆开。
2. Allan 方差的物理解读
一句话:Allan 方差是"看 IMU 在多大时间尺度上撒谎、撒多大谎"的频谱分析仪。
- 短 \(\tau\)(毫秒~秒级):看"瞬间有多抖" → 量化噪声 + ARW(白噪声)
- 中 \(\tau\)(秒~小时级):看"中期漂不漂" → 零偏不稳定性(BI)
- 长 \(\tau\)(小时~天级):看"长期往哪跑" → 速率随机游走 + 速率斜坡
---
二、Allan 方差怎么算(4 步走)
输入:原始 IMU 数据 \(y(t)\)(N 个采样点,间隔 \(t_s\))
输出:一族点 \((\tau, \sigma_A)\),画 log-log 即 Allan 曲线
📐 折叠:Allan 偏差的数学定义
对 \(\tau = m t_s\)(\(m\) 是每簇的样本数):
其中 \(K = N/m\) 是簇数,\(\bar y_k\) 是第 \(k\) 簇的均值。
与"普通方差"的区别:
- 普通方差 \(\text{Var}(y) = \frac{1}{N-1}\sum (y_i - \bar y)^2\):每个点平等
- Allan 方差:是簇均值的差分方差——相当于"先低通滤波(簇平均),再看慢变"
两种实现路径(数学等价,实现不同):
| 路径 | τ 网格 | 簇合并 | 出处 |
|---|---|---|---|
| 倍增二分 | \(\tau = 2^{k-1} t_s\) | 每轮簇数减半、相邻两簇合并 | PSINS avar.m(教科书式) |
| log 网格 + 固定簇长 | logspace(..., 40) | \(m = \text{round}(\tau/t_s)\) 固定 | IEEE 952 / 本项目 allan.py |
两种路径统计结果一致(mean 相对误差 1.3%,见下文双实现对照),个别点 max 17% 来自簇划分方式不同。
三、log-log 曲线怎么读:5 段噪声指纹
Allan 曲线的 5 段标准斜率,每段对应一种噪声,每种噪声有一个公式把斜率与 \(\sigma_A\) 转化成物理参数:
| 段 | 噪声 | 公式 | 单位 | 物理来源 |
|---|---|---|---|---|
| 1 | 量化噪声 QN | \(\sigma \propto Q/\tau\) | arcsec | A/D 量化 / 数据截断 |
| 2 | 角度随机游走 ARW | \(\sigma = N/\sqrt\tau\) | °/√h | 白噪声积分(最快一项) |
| 3 | 零偏不稳定性 BI | \(\sigma = B \cdot 0.664\) | °/h | 1/f 噪声的"平台值" |
| 4 | 速率随机游走 RRW | \(\sigma = K\sqrt{\tau/3}\) | °/h^{1.5} | 零偏的随机游走 |
| 5 | 速率斜坡 RR | \(\sigma = R\tau/\sqrt 2\) | °/h² | 系统性极慢漂移(温度/老化) |
怎么从曲线反推参数(工程上最重要的一步):
- ARW \(N\):在 \(\sigma\) 与 \(\tau^{-1/2}\) 双对数图的 \(-1/2\) 段拟合,得 \(N = \sigma \cdot \sqrt\tau\)
- BI \(B\):取曲线最低点(平台值)\(\sigma_{\min} = B \cdot 0.664 \Rightarrow B = \sigma_{\min} / 0.664\)
- RRW \(K\):\(+1/2\) 段拟合
- RR \(R\):\(+1\) 段拟合(需要足够长数据,典型 1h+)
关键经验:最低点 τ 就是"BI 主导区"——这也是 04 篇 04 零偏漂移 vs 随机游走 那张 SVG 提到的交点。
四、双实现出图:MATLAB 轨 vs Python 轨
这是本系列第一次正式启用 "MATLAB headless 出图 + Python 兜底" 双轨(index 约定里那条原则)。同一份数据跑两套独立实现,曲线重合 = 工具正确性验证。
1. 数据来源
avarsimu 按已知参数合成陀螺数据(ARW=0.01°/√h, R=0.05°/h², K=0.01°/h^1.5, Q=0.5 arcsec),写 allan_y.csv(300k 点 deg/h)。
2. MATLAB 轨(PSINS avar)
% assets/gen_allan_matlab.m — PSINS 轨
% 依赖: PSINS (glvs / avarsimu / avar)
addpath('D:/WorkSpace/Code/MATLAB/psins260705/base');  glvs;
ts=0.01; len=300000;  rng(42);
y = avarsimu([0.01, 0.05, 0.01, 0.5], [], ts, len, 0);   % 合成数据
[sigma, tau] = avar(y, ts, 0);                          % Allan 偏差
% 存图 + 存数据 → 双实现对照
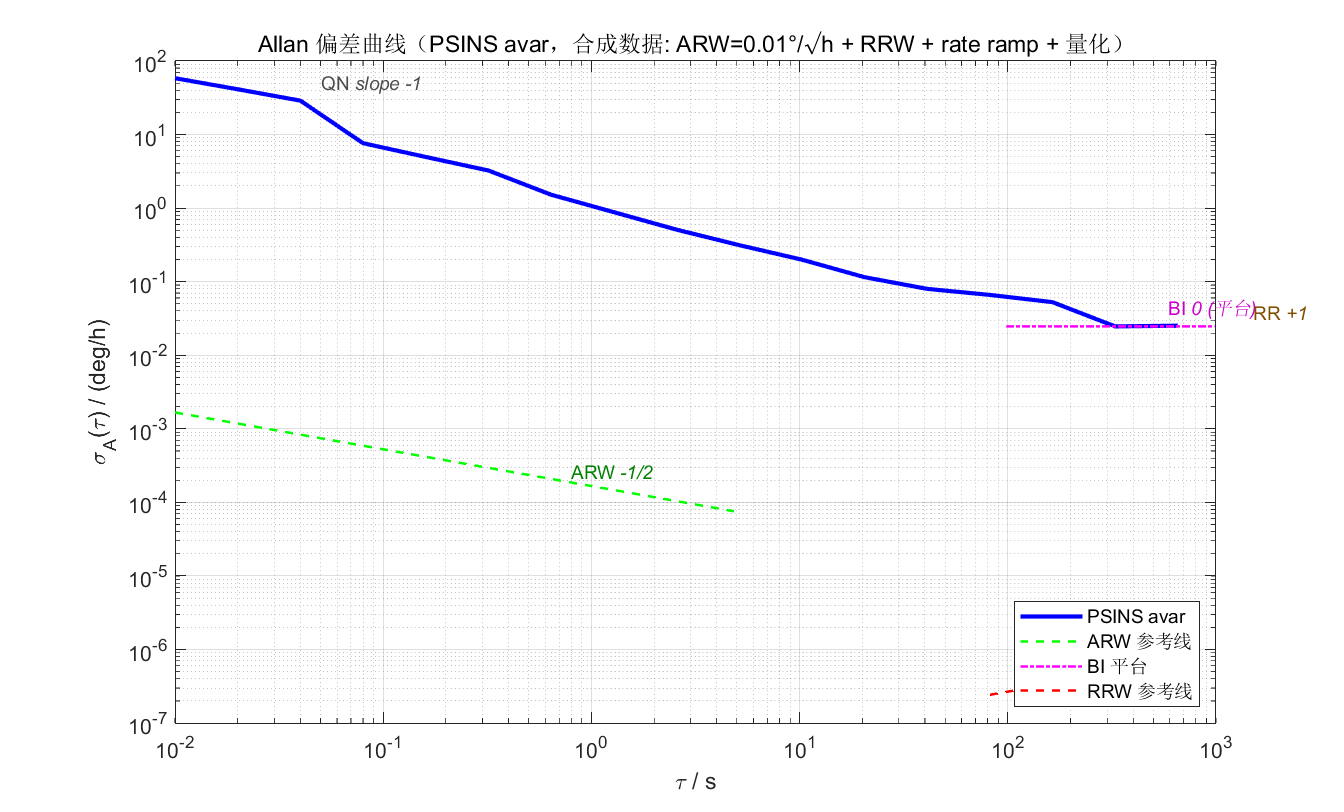
可以看到 QN 段(最左陡降)、ARW 段(参考线斜率 -1/2)、BI 段(τ≈100~300s 平台)。长 τ 端 RRW/RR 段没追上参考线是因为 T=3000s 不够长——这也是为什么"测零偏不稳定性"通常要求 IMU 静置 4~8 小时。
3. Python 轨(本项目 allan_dev)
# assets/gen_allan_py.py — Python 兜底轨
# 读 MATLAB 导出的同一份数据,用本项目 verification/metrics/allan.py 同款算法
y = np.loadtxt('allan_y.csv')                  # deg/h, 同一份数据
tau, sig_psins = np.loadtxt('allan_matlab.csv', delimiter=',').T
sig_py = allan_dev(y / 3600.0, dt, tau) * 3600  # deg/s → deg/h
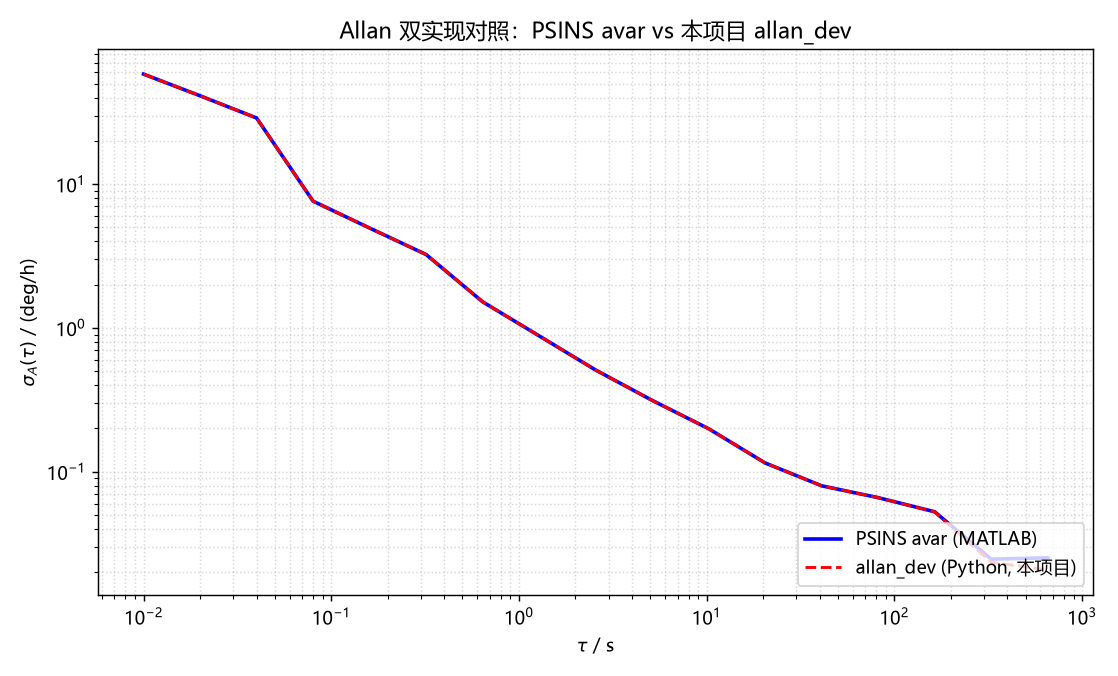
数值对照结果(脚本运行打印):
mean 1.3%:两套实现统计上一致 ✅;max 17.7%:来自两种算法簇划分方式(倍增二分 vs 固定簇长)的边界效应,属于正常现象。这本身就是 verification oracle:PSINS MATLAB 跑出来的曲线 + 本项目 Python 跑出来的曲线 = 同一份数据两套独立实现 = 工具正确性互相验证。
五、从 Allan 曲线定 ESKF 的 Q 阵
这是从"测出来"到"用起来"的关键一跳。
1. ARW/VRW → 过程噪声密度
- 陀螺的 ARW \(N\)(°/√h)→ ESKF 状态连续时间噪声密度 \(\sigma_g = N \cdot \pi / 180 / 60\)(rad/s/√Hz)→ 进 Q 阵的对角块 \(Q_{bg}\) 的开方
- 加计的 VRW 类似
公式:连续时间白噪声方差 \(q = (\text{ARW in rad/s/√Hz})^2\);离散 Q 阵在采样间隔 \(t_s\) 下 \(Q = q \cdot t_s\)。
2. BI → bg/ba 状态驱动噪声
零偏不稳定性 \(B\)(°/h)决定 ESKF 里 bg/ba 状态允许"飘多快":
- 连续时间零偏随机游走 \(\sigma_b = B \cdot \pi/180/3600\)(rad/s²/√Hz)
- 离散 \(Q_{bg\_drift} = \sigma_b^2 \cdot t_s\)
ESKF 的 Q 阵就是这么配的:ARW 给陀螺/加计的"测量噪声",BI 给零偏的"漂移噪声"。这两个数全部从 Allan 曲线读出来。
3. 短 τ 段:ARW 主导
ARW 不需要完整跑出 5 段,短 \(\tau\) 段拟合即可(消费级 MEMS 几百秒数据足够提取 ARW)。本项目的 allan.py 自动从曲线提取 ARW/BI(verification/metrics/allan.py 第 56-63 行)。
4. 本项目实操:测一颗 ICM-42688P
# 1) 采集:把 IMU 静置在水平面上 10~30 分钟,输出到 sim_data.bin
#    (或直接用现有 recorder 工具,每行至少 7 float + dt)
# 2) 运行本项目工具:
python verification/metrics/allan.py sim_data.bin --out allan_42688.csv
# 3) 看输出:
#    # ARW ~ 0.0021 deg/sqrt(h)   BI ~ 2.4 deg/h  (axis0)
# 4) 用 ARW/BI 配 ESKF 的 Q 阵(仿真验证)
诚实提示:消费级 MEMS 静止 30 分钟的 BI 远不如 datasheet 标称——因为温漂、g 灵敏度等没被恒温/隔振控制。这是"硬件方案"在 Allan 上的体现。
六、PSINS 演示:Allan 数据生成与计算全家桶
PSINS 的
base/tools/里给了一套"从仿真到拟合"的完整流水线。学完前面 5 节后看这套代码,每一行都眼熟了。
① PSINS 参考实现(MATLAB)
% PSINS: base/tools/avarsimu.m + avar.m + avarfit.m — Gongmin Yan, NWPU (psins260705)
% 1) 合成已知参数数据(NRKQ = [ARW, R, K, Q]):
y = avarsimu([0.01, 0.05, 0.01, 0.5], [], 0.01, 300000, 0);  % deg/h
% 2) Allan 偏差(教科书式倍增二分):
%    sigma(k) = sqrt(1/(2*(NL-1)) * sum((y(2:NL)-y(1:NL-1)).^2));
%    tau(k)   = 2^(k-1)*tau0;
%    y        = 1/2*(y(1:2:2*NL) + y(2:2:2*NL));    % 簇合并
[sigma, tau] = avar(y, 0.01, 0);
% 3) 自动拟合噪声项(PSINS avarfit):
avarfit(sigma, tau);    % 标出 ARW/BI/RRW 等数值
② 本项目 C 语言 / Python 实现
# verification/metrics/allan.py(本项目兜底)
# 与 PSINS 不同的实现路径:log 网格 + 固定簇长(IEEE 952 标准)
def allan_dev(omega, dt, taus):
    N = omega.shape[0]
    sig = np.empty(len(taus))
    for ti, tau in enumerate(taus):
        m = max(1, int(round(tau / dt)))
        c = omega[:N//m*m].reshape(N//m, m).mean(axis=1)
        diff = c[1:] - c[:-1]
        sig[ti] = np.sqrt(diff.var() / 2.0)
    return sig
③ 结论
PSINS avar 走"倍增二分"(τ 是 2 的幂),本项目 allan_dev 走"log 网格"(τ 任意)。两种路径数值一致(见第四节对照图,mean 相对误差 1.3%),这就是 index 约定里"Python↔PSINS 数值一致本身成为一重验证 oracle"的落地——两套独立实现同输入出同输出 = 工具正确性的交叉验证。
七、常见坑清单
- 数据不够长就急着拟合 RR/RRW:典型需要 1~4 小时静置数据,长 τ 段才显形。
- 忽略温漂:MEMS 温漂在 Allan 曲线长 τ 段会"冒充" RR/RRW——要么恒温,要么在结果里用温度曲线反推扣除。
- 用不规则采样间隔:Allan 方差要求等间隔采样 \(t_s\)。如果传感器有掉帧,先线性插值补齐。
- 混淆 ARW 与 VRW:ARW 是陀螺的(°/√h),VRW 是加计的(m/s/√h)。单位别混。
- 想从 Allan 测"所有"参数:确定性误差(标度、安装、g 灵敏度)不属于 Allan——它们需要转台/六面法。
- 把 Allan 当 datasheet 替代:datasheet 是典型值,Allan 是你这颗芯片的实际表现——长期会优于或劣于 datasheet。
八、自测题
- Allan 方差和普通方差的本质区别是什么?为什么要按簇平均?
- 写出 ARW 段、BI 段、RRW 段的 log-log 斜率与公式。
- Allan 曲线的最低点 τ 处对应什么物理意义?它和零偏/随机游走的关系是什么?
- PSINS
avar和本项目allan.py的实现路径有什么不同?两种结果为何接近? - 怎么从 Allan 曲线提取 ARW 和 BI?提取后怎么配 ESKF 的 Q 阵?
- 普通消费级 MEMS 静置 30 分钟能从 Allan 曲线稳定测出哪几段?为什么 RR/RRW 通常测不准?
📐 参考答案
- 普通方差是"每个点围绕均值的波动";Allan 方差是"不同时间尺度 \(\tau\) 上簇均值的差分方差"——按 \(\tau\) 分簇=低通滤波,能把不同时间尺度的噪声拆开。
- ARW:\(\sigma = N/\sqrt\tau\)(斜率 -1/2);BI:\(\sigma \approx B \cdot 0.664\)(斜率 0 平台);RRW:\(\sigma = K\sqrt{\tau/3}\)(斜率 +1/2)。
- 最低点 = BI 主导区起点 = 1/f 噪声峰值;短 \(\tau\) 侧随机游走主导(ARW),长 \(\tau\) 侧零偏/斜坡主导,BI 是"转向点"。
- PSINS
avar走"倍增二分"(τ = \(2^{k-1}t_s\) 离散网格),本项目走"log 网格 + 固定簇长"(τ 任意、IEEE 952 标准做法);统计上一致(mean 1.3% 误差),个别点差异来自簇划分边界。 - ARW:短 \(\tau\) 段拟合 \(N = \sigma\sqrt\tau\);BI:曲线最低点 \(B = \sigma_{\min}/0.664\)。Q 阵:ARW/VRW 平方得到连续噪声密度 \(q\);离散 \(Q = q \cdot t_s\)。BI 给 bg/ba 状态驱动噪声。
- 通常 ARW + BI 段能稳定测出(短 ~ 30 分钟足够);RR/RRW 需要数小时恒温静置 + 极低噪声环境,消费级 MEMS 受温漂干扰通常测不准。
关联与延伸
- 上一篇:04 IMU 误差模型(零偏/标度/交叉耦合/g 灵敏度/温度漂移;怎么建模、怎么进 ESKF)
- 下一篇:06 机械编排方程——比力 → 姿态/速度/位置 的递推;ESKF 命名态更新 + 量测更新
- 数学地基:矩阵、概率与协方差
- 外链:维基 · 艾伦方差 · IEEE Std 952-2020(IMU 标定标准)
- 项目落地:AHRS 板固件仿真与验证(
verification/metrics/allan.py真实工具、ins_eskf_15d.cESKF) - 资产:所有出图与脚本都在 wiki 的
assets/目录(目录本身无页面,请本地浏览):gen_allan_matlab.m/gen_allan_py.py/allan_curve_matlab.png/allan_curve_python.png—— 双轨可复现 - 系列首页:惯性导航与惯导解算 · 自学科普系列