09 纯惯导误差传播——为什么纯惯导必发散,怎么发散
M2 收官篇。前几篇(06 机械编排 / 07 姿态更新 / 08 初始对准)都在写"惯导怎么算"——本篇转过头来问**"惯导算得对不对"**:误差从哪来、怎么传播、增长多快、为什么必发散。
参考体系:本篇核心公式锚定 牛小骥 I2NAV 组合导航讲义第 3 讲 · 惯性导航误差传播分析(武汉大学,2021)。讲义没有先讲"误差源"后讲"误差方程"再讲"传播特性"三层——本篇也按这个逻辑组织。
📚 牛小骥 I2NAV 讲义第 3 讲 PDF(在线预览):3-惯性导航误差传播分析.pdf——式 22 姿态误差方程、式 62 静基座水平通道、式 68 北向位置误差解析解、式 72 高程通道 cosh 发散,都在本篇反复引用。
一、为什么纯惯导必发散
惯导的解算本质是对加速度的二次积分:位置 = ∫∫(比力 + 重力) dt²。任何微小的传感器误差或初始误差,都会被积分累积放大。
牛小骥讲义第 3 讲开篇一句话精准描述了惯导误差的"标志":
"典型的导航级惯导进行纯惯性推算,平面位置一小时漂移 1 海里"——讲义 p1-2
这意味着即使初始对准完美、传感器也只剩 0.01°/h 陀螺零偏(导航级),1 小时后位置误差就会达到 ~1.8 km(1 海里)。为什么会这样?怎么分析?本篇严格推导之。
惯导误差的三大来源(讲义 p2-3):
- 惯性传感器误差——陀螺/加计的零偏、比例因子、交轴耦合、白噪声(04 篇详述)
- 导航初始化误差——位置/速度/姿态的初值偏差(08 篇对准精度即此)
- 重力误差——重力模型不精确 + 位置误差导致的"重力随位置变化"项
这三类误差在惯导积分运算中传播并放大,最终导致导航参数(位置/速度/姿态)持续偏离真值。
二、误差状态定义:与 ESKF 误差态严格对应
描述惯导误差需要定义"误差态"——惯导解算值减去真值的偏差向量。讲义定义如下(NED 系下):
| 符号 | 含义 | 单位 | 物理意义 |
|---|---|---|---|
| \(\boldsymbol\phi^n\) | 失准角(n 系与 p 系间等效旋转矢量) | rad / arcsec | 姿态误差 |
| \(\delta\boldsymbol v^n\) | 速度误差 | m/s | 速度解算偏差 |
| \(\delta\boldsymbol r^n\) | 位置误差(含 \(\delta L, \delta\lambda, \delta h\)) | m | 位置解算偏差 |
注意:失准角 \(\boldsymbol\phi\) 是定义在 n 系下的(讲义 p5)——把惯导的"解算 n 系"记作 p 系(也叫 \(\hat n\) 系),与真 n 系的偏差即为 \(\boldsymbol\phi\)。小量假设下 \(\boldsymbol C_p^n = \boldsymbol I - (\boldsymbol\phi\times)\)(讲义式 13)。
⚠️ 与 ESKF 的对应:本项目固件
ins_eskf_15d.c的 15 维误差态 \((\delta\boldsymbol q \to \boldsymbol\phi, \delta\boldsymbol v, \delta\boldsymbol p, \delta\boldsymbol b_g, \delta\boldsymbol b_a)\) 中,前 9 维就是 \((\boldsymbol\phi, \delta\boldsymbol v, \delta\boldsymbol r)\)。误差传播方程 = 协方差传播的均值动力学——详见第八节。
三、姿态误差方程(讲义式 22,最核心)
对真实姿态矩阵 \(\boldsymbol C_b^n\) 与解算姿态矩阵 \(\hat{\boldsymbol C}_b^n = \boldsymbol C_p^n \boldsymbol C_b^n\) 取差,假设 \(\boldsymbol\phi\)、\(\delta\boldsymbol\omega\) 为小量、忽略二阶项(讲义 p6 式 18-22 完整推导),可得:
直观理解:
- \(-\boldsymbol\omega_{in}^n\times\boldsymbol\phi^n\):姿态旋转耦合项——n 系本身在转(地球自转 + 载体运动),失准角也跟着转;叉乘项就是这种"基向量在动"的哥氏修正(与 06 篇速度方程里的哥氏项同源)
- \(\delta\boldsymbol\omega_{in}^n\):n 系转动角速度的计算误差(由位置误差/速度误差引起)
- \(-\delta\boldsymbol\omega_{ib}^n\):陀螺测量误差——陀螺说"转了 \(\omega\)",实际是 \(\omega + \delta\omega\);这才是误差增长的主要源头
📐 讲义 p5-7 给了完整推导(从 \(C_b^n\) 求导 → 代入 \(C_p^n = I-(\phi\times)\) → 展开 → 忽略二阶项),对自洽理解有要求的新人值得一读。
💡 工程直觉:姿态误差的三项中,陀螺零偏是稳态输入(\(\delta\omega_{ib} = const\) 持续注入),哥氏/旋转项是"动态相位",所以"陀螺零偏→失准角→位置发散"就是惯导的核心发散链。
四、速度误差与位置误差方程
速度误差(讲义式 30,本篇不展开推导)的核心结构是:
各项含义:失准角导致比力投影错误(\(\boldsymbol f^n\times\boldsymbol\phi\))、哥氏耦合(与真速度差相乘)、加计测量误差(\(\delta\boldsymbol f\))、重力计算误差。
位置误差就是位置微分方程的差分(讲义式 31-33):
简明记:速度误差由失准角和加计误差驱动;位置误差就是速度误差的积分——所以位置增长的源头还是速度和姿态。
📐 折叠:速度/位置误差方程的完整推导为什么本篇略过
完整推导每条展开有 3-5 行(讲义 p5-9),教学上对新人负担大。重点是结构理解而非推导手算——讲义给了自洽推导(p5-7 姿态、p5-6 速度、p7 位置),本项目固件 ESKF 的 F 矩阵(ins_eskf_15d.c:227-237)就是这些方程的离散化实现,新人直接看固件 F 矩阵代码对照本篇的"结构式"理解即可。
五、静基座简化水平通道:舒勒振荡
下面以静基座为切入(载体静止、位置精确已知,\(R_M\approx R_N\approx R\)、\(\omega_{en}=0\)),把三维误差方程简化为两个独立的二阶通道——这就是讲义 2.2 节(p10-12)。
北向通道(讲义式 62):
东向通道(讲义式 63)结构对称。两通道完全解耦——这是简化模型的精华。
舒勒角频率与舒勒周期(讲义 p11 注解):
为什么叫"舒勒振荡"?——1923 年德国工程师 Max Schuler 证明:在重力场下,任何水平加速度计的安装误差都以 84.4 min 为周期振荡,而非单调累积。这是一条著名的"自然保护"——惯导不会因为一次初始失准角就无限偏离。
💡 几何直觉:失准角 \(\phi\) 让比力投影到错误方向(出现"虚假比力" \(g\phi\))→ 速度误差 \(\delta v\) 开始累积 → 位置误差 \(\delta r\) 增长 → 但位置误差导致计算出的"重力方向"反向调整(\(\delta\dot\phi = -\delta v/R\))→ 当 \(\delta v\) 积累到恰好让 \(-\delta v/R\) 抵消 \(g\phi\) 时,速度停止增加、开始反向 → 形成振荡。这就是 SVG 里的红色负反馈环。
对 \(\delta v_N\) 求二阶导(讲义式 69 验证):
这就是简谐振荡的标准形式(驱动项 = \(-g\cdot\) 陀螺零偏)。
六、误差增长的解析解(讲义式 68)——"1 小时漂 1 海里"的来源
求解上述方程(讲义 p11-12 式 68 完整给出,北向位置误差):
五项贡献的物理解读(每项 = 一种误差源的影响):
| # | 项 | 误差源 | 时间行为 | 是否增长 |
|---|---|---|---|---|
| ① | \(\delta r_{N,0}\) | 初始位置误差 | 常值 | 否(平移) |
| ② | \(\tfrac{\sin\omega_s t}{\omega_s}\delta v_{N,0}\) | 初始速度误差 | 周期振荡 | 否(有界) |
| ③ | \(R(1-\cos\omega_s t)\phi_{E,0}\) | 初始失准角 | 周期振荡 | 否(舒勒自稳定) |
| ④ | \(\tfrac{1-\cos\omega_s t}{\omega_s^2}\delta f_N\) | 加计零偏 | 周期振荡 | 否(有界) |
| ⑤ | \(R\bigl(\tfrac{\sin\omega_s t}{\omega_s}-t\bigr)\delta\omega_{ib,E}^n\) | 陀螺零偏 | 周期 + 线性 | ✅ 必发散 |
关键观察:前四项都有界(舒勒振荡),只有第⑤项——陀螺零偏 → 位置误差随 t 线性增长。
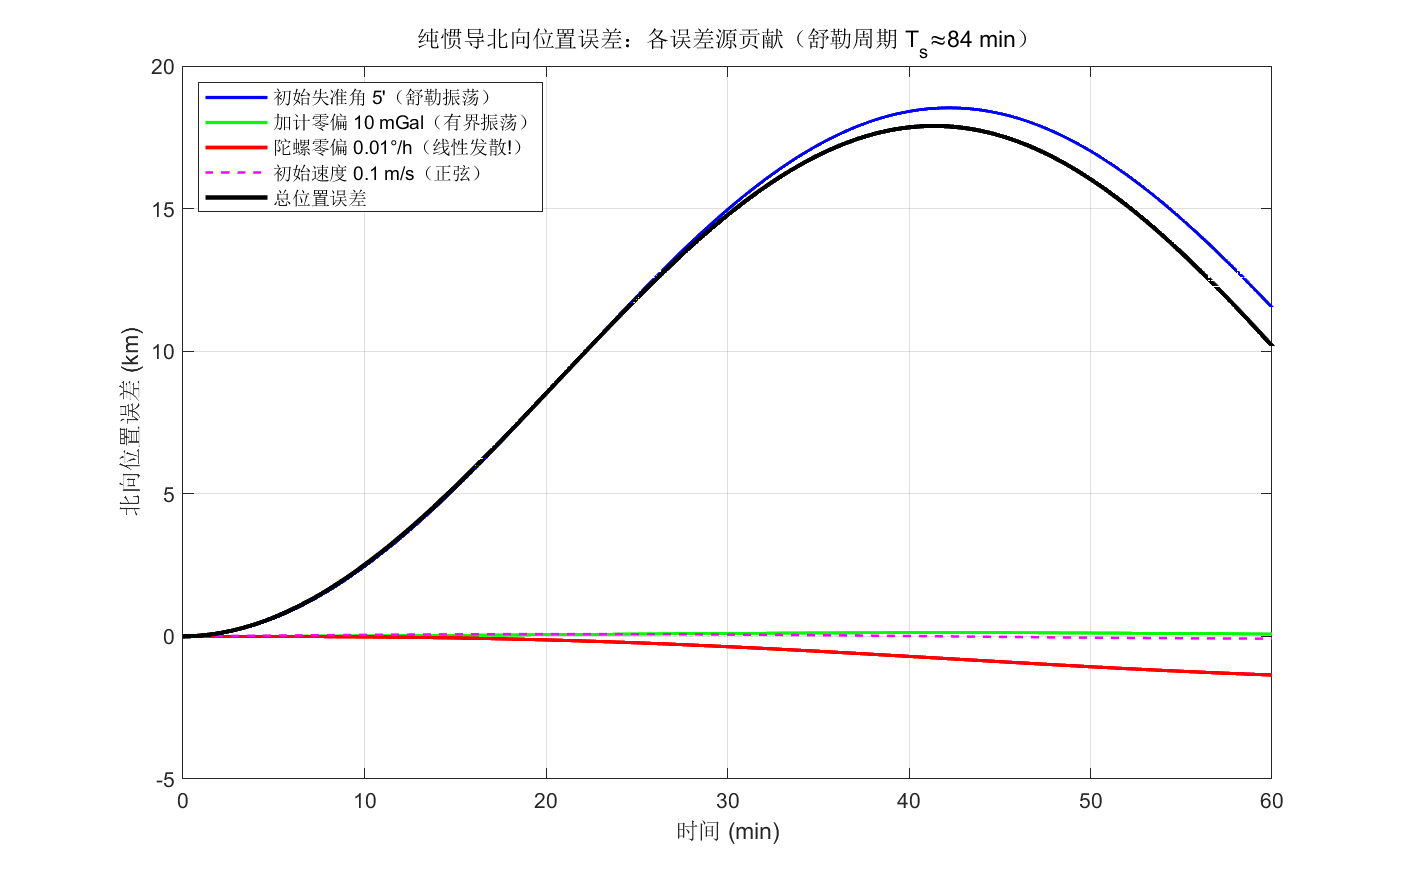
图解读(MATLAB 解析解式 68 各项,参数同讲义 p13 示例):
- 蓝色(初始失准角 5′):\(R(1-\cos\omega_s t)\phi_{E,0}\) → 峰峰值 18.5 km(\(R\cdot\phi_0 = 9.3\) km,振荡 0→18.5 km),有界、84.4 min 周期
- 绿色(加计零偏 10 mGal):\((1-\cos\omega_s t)\delta f_N/\omega_s^2\) → 振幅 65 m(峰峰值 130 m),有界
- 红色(陀螺零偏 0.01°/h):\(R(\sin\omega_s t/\omega_s - t)\delta\omega\) → 60 min 内 −1.35 km,线性无界
- 粉色(初始速度 0.1 m/s):\(\sin\omega_s t/\omega_s\cdot\delta v_0\) → 振幅 80 m
- 黑色:五项之和(总位置误差)
"1 小时 1 海里"的来源(讲义 p1-2 的金句验证):陀螺零偏 0.01°/h = \(4.85\times10^{-8}\) rad/s,\(R\cdot\delta\omega\cdot t\) (60 min) = \(6371\times10^3\times4.85\times10^{-8}\times3600 \approx 1112\) m ≈ 0.6 海里。单一误差源就贡献 0.6 海里/h,叠加加计零偏、初始对准残差等多源误差,1 海里/h 是合理的工程指标。
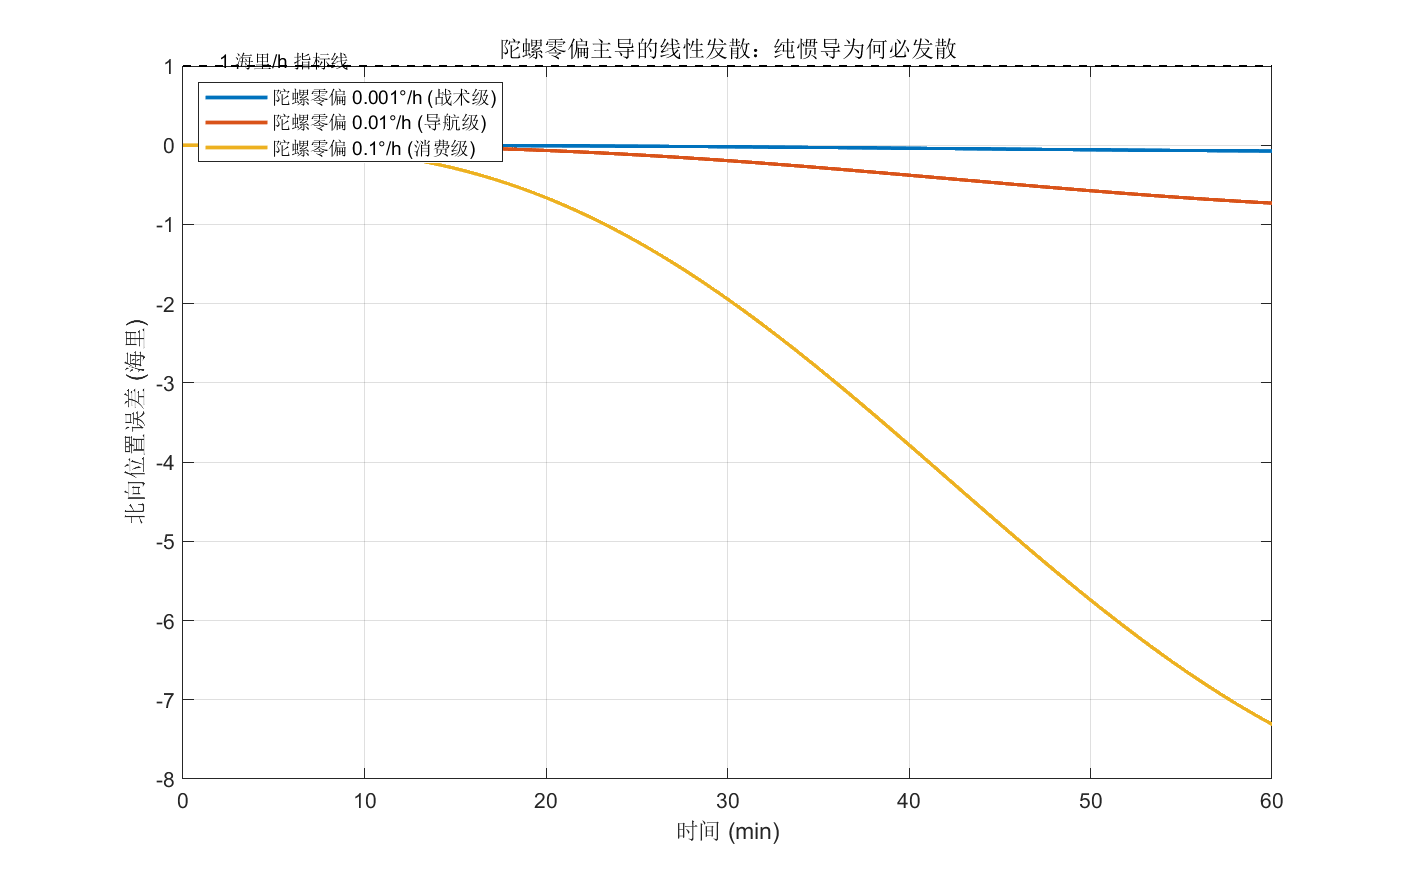
不同陀螺零偏 60 min 发散(海里):
| 陀螺零偏 | 等级 | 60 min 位置发散 |
|---|---|---|
| 0.001°/h | 战术级 | 0.073 海里 |
| 0.01°/h | 导航级 | 0.731 海里 ≈ 1 海里/h |
| 0.1°/h | 消费级 | 7.3 海里 |
💡 双轨验证:MATLAB 与 Python 独立实现式 68,位置差 < \(10^{-7}\) m(字节级一致)。数值积分(图 3)vs 解析解也吻合(差 ~19 m / 17.9 km = 0.1%,欧拉法 1s 步长合理)。
七、高程通道:指数发散——必须外部高度修正
高程通道(讲义 p13 式 70-73):
对 \(\delta h\) 求二阶导(讲义式 71):
系数 \(\tfrac{2g}{R} = 2\omega_s^2 > 0\)——这是一个正反馈系统!解是双曲函数(讲义式 72):
\(\cosh\) 和 \(\sinh\) 都是指数增长——这与水平通道的 \(\cos/\sin\) 振荡形成鲜明对比。
短时近似(\(\omega_s t\) 看作小量,讲义式 73):
最后一项是垂向加计零偏的二次积分(自由落体也能积分出速度/位移)。
🔴 工程结论:纯惯导的高程通道几分钟就开始失准(指数发散速度远快于线性),必须用外部高度源修正——GNSS(1-2 m 精度)、气压高程计(5-10 m 精度)。本项目的 BMP581(I2C2)正是为这条通道准备的辅助源!
八、与 ESKF 的关系:误差传播 = 协方差传播的均值动力学
讲义给的误差方程是均值动力学(误差的"数学期望"如何随时间变化);本项目固件 ins_eskf_15d.c:227-237 的 F 矩阵是这些方程的离散化,并配合 Joseph 形式协方差更新:
// 固件 eskf15_predict 里的 F 矩阵构造(ins_eskf_15d.c)
F[6+i*15+6+j] += -Wx[i*3+j];        // φ×v 耦合:F(φ,φ) = -[ω_in×]  (讲义式 22 离散)
F[6+i*15+12+j] += -1.0;             // F(φ,bg) = -I  (陀螺零偏→失准角)
F[i*15+3+j] += 1.0;                 // F(p,v) = +I   (位置=速度积分)
F[3+i*15+6+j] += m;                 // F(v,φ) = R·a× (失准角→比力投影)
// ... Joseph 形式 P = (I-KH)P(I-KH)' + KRK'
对应关系:
| 讲义公式 | 物理 | 固件 F 矩阵位置 | ESKF 状态 |
|---|---|---|---|
| 式 22 姿态误差 | \(\dot\phi = -\omega_{in}\times\phi + \delta\omega_{in} - \delta\omega_{ib}\) | F(φ,φ)=-Wx、F(φ,bg)=-I | 第 1-3 维 |
| 速度误差 | \(\delta\dot v = f^n\times\phi - (2\omega_{ie}+\omega_{en})\times\delta v + C\delta f\) | F(v,φ)=Ra×、F(v,ba) | 第 4-6 维 |
| 位置误差 | \(\delta\dot p = \delta v\) | F(p,v)=I | 第 7-9 维 |
实战意义:
- 纯惯导解算(无量测) = 误差态均值按 F 矩阵累积 → 协方差 P 沿 P=FPF'+Q 扩张 → 位置方差随 t 增长
- 加 GNSS/气压高度量测 = 量测更新 H 矩阵约束 → 卡尔曼增益 K 把 P 拉回 → 协方差收敛
- 09 篇的解析解 = 协方差均值轨迹的简化描述(忽略 Q 噪声驱动项)
九、PSINS 演示
9.1 舒勒周期(demo_Schuler_period.m)
% Schuler 周期随纬度的变化
glvs
for lat=0:89
    pos = [lat*glv.deg; 0; 0];
    eth = earth(pos);
    T(lat+1,:) = 2*pi*sqrt([eth.RMh, eth.RNh]/eth.g);   % 北向/东向通道各自的"舒勒周期"
end
plot(0:89, T/60); legend('T_{S-N}','T_{E-W}','T_{mean}');
输出:北向/东向通道的舒勒周期在赤道几乎相等(84.4 min),向高纬略有差异(曲率半径 \(R_M\neq R_N\)),但都在 84-86 min 量级。
9.2 线性误差模型传播验证(test_SINS_error_model_verify.m)
psinstypedef(346);
[nn, ts, nts] = nnts(2, trj.ts);
imuerr = imuerrset(0.01, 100, 0, 0, 0, 0,0,0, 10, 10);   % 陀螺 0.01°/h, 加计 10 mGal
imu = imuadderr(trj.imu, imuerr);
davp0 = avperrset([0.1;-0.1;30], 0.1, [10;10;30]);      % 失准角 30′/0.1°, 速度 0.1 m/s, 位置 10/10/30 m
ins = insinit(avpadderr(trj.avp0, davp0), ts);
xk = [davp0; imuerr.eb; imuerr.db; zeros(4,1); imuerr.dKga];   % 增广 23 态
for k=1:nn:len-nn+1
    wvm = imu(k:k1, 1:6);
    ins = insupdate(ins, wvm);     % 真值
    Fk = kffk(ins); Hk = kfhk(ins);   % 解析 F/H(与讲义式 22 对应)
    xk = Fk*xk; zk = Hk*xk;            % 线性化误差传播(讲义式 62-63 推广)
    % ...
end
inserrplot(avpcmp(xkk, avperr));   % 解析模型 vs 真值误差对比
关键观察:线性误差模型(前 9 态+传感器误差增广 23 态)的传播与真惯导解算的误差高度吻合——这验证了"小量假设下,误差传播可线性化"。
十、常见坑
- 舒勒周期被搞错:常误记 84.4 s 或 8.4 min——正确的是 84.4 min(约 5064 s)。一个口算捷径:\(T_s = 2\pi\sqrt{R/g}\),代入 \(R=6371\) km、\(g=9.8\) m/s² 即得
- "陀螺零偏→位置误差"被记成"二次关系":实际是线性(\(R\delta\omega\cdot t\))——一次积分(失准角线性)→ 比力投影常数 → 速度线性 → 位置二次?错!舒勒反馈让速度不是真的线性,而是 1−cos ωt 振荡 + 陀螺零偏 t 线性项共存。多数新人只看到"陀螺零偏有界"的表象就误判
- "高程通道也满足舒勒振荡":错!高程通道的 \(2g/R > 0\) 是正反馈 → cosh 指数发散;只有水平通道(系数 \(-g/R < 0\))才有舒勒振荡
- 混淆"失准角 φ"和"姿态误差":讲义定义 \(\phi^n\) 是n 系下投影(讲义 p5),不是 b 系;不同文献(PSINS 习惯 \(φ_b\))的摆位会变,但物理量是同一个等效旋转矢量
- 纯惯导的 P 阵 = 解析解的协方差:ESKF 的 \(P\) 阵对角元素 \(P_{\theta\theta}\) 描述的不是第⑥节解析解——它还含 Q 噪声驱动,解析解(式 68)只对应常值误差源的确定性响应
- 把式 68 当万能公式:式 68 是静基座、简化为水平通道、常值误差源的特殊解析解;动基座/高动态下只能用数值积分——讲义 p3 已经说清楚"绝大部分情况下我们将得到否定的答案"
十一、自测题
- 舒勒角频率 \(\omega_s\) 的物理意义是什么?84.4 min 这个周期在惯导误差传播中扮演什么"角色"?
- 讲义式 22 姿态误差方程的三项 \(-\omega_{in}\times\phi\)、\(\delta\omega_{in}\)、\(-\delta\omega_{ib}\) 各自代表什么误差源?为什么陀螺零偏(第三项)是稳态输入?
- 水平北向通道(式 62)求解得到的"位置误差解析解"(式 68)有五项,请说明每一项对应哪种误差源、是否会无限增长。
- 为什么水平通道满足舒勒振荡(\(\cos/\sin\)),而高程通道却是双曲函数指数发散(\(\cosh/\sinh\))?从微分方程系数符号角度解释。
- 本项目固件
ins_eskf_15d.c的 F 矩阵如何对应讲义式 22 的姿态误差方程?F(φ,bg)=-I 的物理意义是什么? - 工程上为什么"导航级惯导 1 小时漂 1 海里"?用第⑥节的解析解估算:陀螺 0.01°/h + 加计 10 mGal + 初始失准角 5′,60 min 后的总位置误差大概在什么量级?主导项是哪一项?
- 高程通道指数发散的速度有多快?\(\omega_s t = 0.5\)(约 6.7 min)时,\(\cosh(0.5) = 1.128\)、\(\cosh(1) = 1.543\)、\(\cosh(2) = 3.762\)——估算不加高度修正时垂向加计零偏 100 μg 在 30 min 后的高度误差量级。
📐 参考答案
- \(\omega_s = \sqrt{g/R}\) 是惯导误差系统自然频率——由地球曲率 + 重力决定。84.4 min 周期扮演"自稳定器"角色:任何水平姿态失准→比力投影错误→速度累积→位置增长→但位置又让"重力方向"反调→振荡自稳。意味着 84.4 min 量级内的水平误差有界不增长。
- \(-\omega_{in}\times\phi\):n 系在转(地球自转 + 载体运动),失准角跟着转;\(\delta\omega_{in}\):n 系转动角速度的计算误差(位置/速度误差引起);\(-\delta\omega_{ib}\):陀螺测量误差——陀螺说"转了 ω"实际是 ω+δω,稳态输入(陀螺零偏基本不随时间变)。
- ①初始位置 → 常值(平移)②初始速度 → sin 周期振荡 ③初始失准角 → R(1−cos) 周期振荡(舒勒自稳)④加计零偏 → (1−cos)/ω² 周期振荡 ⑤陀螺零偏 → R(sin/ω−t) 含线性发散项——只有它无限增长。
- 水平通道微分方程是 \(\delta\ddot v + \omega_s^2 \delta v = \text{drive}\)(\(\omega_s^2>0\) 是恢复项→简谐振荡);高程通道是 \(\delta\ddot h = 2\omega_s^2 \delta h + \text{drive}\)(\(2\omega_s^2>0\) 是正反馈项→指数发散)。本质是水平通道 \(-\frac{g}{R}<0\)、高程通道 \(+\frac{2g}{R}>0\)。
- F 矩阵前 15 行 = 15 维误差态的传播系数。F(φ,bg)=-I 对应讲义式 22 的 \(-\delta\omega_{ib}^n\):陀螺零偏增量直接进失准角变化率(一对一映射,无耦合);这是 ESKF 状态增广 bg/ba 的物理依据——只有把它们当状态估计,才能在量测更新时被反推修正。
- 60 min 估算:①初始位置 0;②初速 0.1 m/s 振幅 80 m;③初始失准 5′ 振幅 R·φ = 6371e3·1.45e-3 = 9264 m,舒勒振荡 0→18.5 km(峰峰值);④加计 10 mGal 振幅 65 m;⑤陀螺 0.01°/h 线性发散 1.35 km。主导项是初始失准角 18.5 km 舒勒振荡(30 min 周期部分也仍在峰附近)。量级 ~10-20 km,远超 1 海里 = 1.85 km——单一初始失准就够;要"1 海里/h"必须初始对准 < 0.1°(航向)。
- \(\omega_s t\) 在 30 min = 1800 s 时 \(\omega_s t = 1.24e-3 \times 1800 = 2.23\)。加计零偏 100 μg = \(10^{-4}\) m/s²,短时近似 \(\delta h \approx \tfrac{1}{2}\delta f_D t^2 = 0.5 \times 10^{-4} \times 1800^2 = 162\) m。考虑实际是 \(\cosh(2.23) \approx 2.27\) 放大,纯惯导 30 min 不修高程 → ~200 m 量级误差。必须 BMP581 或 GNSS 辅助。
附:纯惯导完整闭环 demo(pure_ins_demo.c)
本篇正文的公式很多,但"从 IMU 原始数据 → 完整 9 态解算 → 误差增长曲线"的最小闭环(M2 全部内容的程序串联)还没有。这个 demo 补上它——跑一遍,06/07/08/09 就全通了。
源码:../assets/pure_ins_demo.c(纯 C、零依赖、~250 行,可编译可运行)
# Linux / macOS(UTF-8 终端,直接跑)
gcc -O2 -Wall -o pure_ins_demo pure_ins_demo.c -lm && ./pure_ins_demo

# Windows(中文乱码已由代码内 SetConsoleOutputCP(CP_UTF8) 处理,无需额外 flag)
gcc -O2 -Wall -o pure_ins_demo.exe pure_ins_demo.c -lm
pure_ins_demo.exe
💡 Windows 中文乱码:源码是 UTF-8,而 Windows 控制台默认代码页 936(GBK)——
printf的 UTF-8 字节会被按 GBK 解码成乱码。本 demo 在main()开头用SetConsoleOutputCP(CP_UTF8)把控制台切到 UTF-8 显示(Win10+ 现代终端均支持)。不要用-fexec-charset=GBK编译 flag——源码含φ₀/ωₛ/−等 Unicode 数学符号,GBK 无法表示(报Illegal byte sequence)。
它做了什么(4 步主循环,对应 4 篇):
| 步骤 | 对应篇 | 内容 |
|---|---|---|
| ① 姿态更新 | 07 | q ← q ⊗ rv2q(ω_nb·dt),其中 ω_nb^b = ω_ib^b - C_b^n·ω_in^n |
| ② 比力投影 | 06 | f^n = C_b^n f^b,静止读数固定 [0,0,-G](抵消重力) |
| ③ 速度更新 | 06 | v^n ← v^n + (f^n + g^n)·dt |
| ④ 位置更新 | 06 | p^n ← p^n + v^n·dt |
注入误差(与正文/图同款):陀螺零偏 0.01°/h、加计零偏 10 mGal、初始失准角 5′。
预期输出(60 min 静止基座):
=== 纯惯导完整闭环 demo(静止基座, NED)===
参数: 10 Hz 采样 | 36000 s | 陀螺零偏 0.01 deg/h | 加计零偏 10 mGal | 初始失准角 5'
舒勒周期 T_s = 84.4 min

 t(min) | 失准角E(arcsec) | 速度N(m/s) | 位置N(km) | 位置E(km)
...
 42.0  |     -300.1      |     -0.494 |   17.697  |    0.000
...
 60.0  |      -63.4      |    -11.528 |   10.078  |    0.000

=== 解析解对照(09 篇式 68,北向位置误差 @60min)===
  初始失准角舒勒振荡项  =  11536.2 m
  加计零偏有界振荡项    =     80.9 m
  陀螺零偏线性发散项    =  -1353.4 m
  解析解合计            =  10263.7 m
  数值解(本 demo)     =  10078.0 m
  差值                  =   -185.8 m (1.81%)
观察要点:
- 失准角舒勒振荡:φ_E 从 +300″ 起,42 min 到 -300″(半周期)——不是单调增长,是 84.4 min 负反馈振荡(第九节闭环图)
- 位置 42 min 峰值 17.7 km 后回落(舒勒),60 min 时 10.1 km——对比 09 篇
sins_error_compare.png蓝色线 - 解析解 vs 数值解差 1.81%:完整机械编排(含 ω_in 反馈、投影)≈ 简化通道解析解(式 68),验证两者自洽
- 三方互证:PSINS
insupdate循环(工业标准实现)跑同场景——详见下文「PSINS 版对照」:陀螺零偏→线性发散项三方 <5% 一致(1.35 / 1.35 / 1.28 km),全组合量级一致(~6-10 km),差异来源明确(PSINS 含哥氏/曲率/椭球全项 + 加计耦合放大)。
代码里的 3 个"新手必踩坑"(已用注释标注):
- 🔴 陀螺读数写死:静止时陀螺测的是地球自转
ω_ie(纬度 0 北向分量),读数固定[ω_ie,0,0]——由真实姿态决定、不受解算影响;用解算矩阵投影会"自洽抵消"掉误差(位置恒 0 的假象) - 🔴 漏
ω_in^n:姿态更新必须ω_nb = ω_ib - C_b^n·ω_in^n(n 系相对惯性系在转)。漏掉它 → 姿态以 ω_ie 速率漂移 + 没有舒勒负反馈 → 位置按 ½g·φ·t² 二次爆炸(60 min 就能漂 90+ km) - 🔴
rv2q吃角增量不吃角速度:wnb是 rad/s,必须rv2q(ω_nb·dt)。直接rv2q(wnb)等效把每帧旋转放大 1/ts 倍——舒勒周期从 84.4 min 缩到 26.7 min、位置幅度缩小 10 倍,而且"看起来振荡/发散全对",最隐蔽
💡 M3 预告:这个 demo 就是组合导航的"被修正对象"——M3 讲卡尔曼量测更新时,我们往里加 GNSS 位置量测,看误差如何被拉回。留好这个 demo,10 篇直接复用。
PSINS 版对照(gen_psins_pure_demo.m)
C 版是教学简化实现;PSINS 是工业标准实现。同一场景用 PSINS 的
insinit+insupdate(显式循环,不用黑盒inspure)跑一遍,看两者怎么对应、数值差在哪——这就是 M3 后拆解 PSINS 系列的"预告片"。
脚本:../assets/gen_psins_pure_demo.m(需 MATLAB + PSINS 工具箱)
addpath('D:\WorkSpace\Code\MATLAB\psins260705');   % PSINS 路径按你的改
matlab -batch "run('gen_psins_pure_demo.m')"
与 C demo 的逐行对应(insupdate 一次 = C demo 主循环 ①②③④):姿态更新 q ← q⊗rv2q(ω_nb·dt) ↔ 内部四元数更新;比力投影 C_b^n f^b ↔ Cnb*fb;速度/位置积分 ↔ vn/pos 递推。
三层对照(60 min 位置误差):
| 场景 | 解析解(式 68) | C demo | PSINS |
|---|---|---|---|
| ★ 只东向陀螺 0.01°/h(线性发散项) | 1.35 km | 1.35 km | 1.28 km(<5% 一致) |
| ☆ 全组合(失准角+陀螺+加计) | 10.26 km | 10.08 km | 5.78 km |
这个对照本身是最重要的教学点:
- ★ 陀螺零偏→位置线性发散是"模型无关的硬结论"——三个实现(闭式解/简化 C/工业全量)<5% 一致。因为它是误差传播最本质的项:失准角累积 → 比力投影持续错误 → 位置线性漂。
- ☆ 全组合差异(5.8 vs 10.3 km)是"简化解析解的边界"的活教材:PSINS 含哥氏项 \((2\omega_{ie}+\omega_{en})\times v\)、曲率项、椭球重力、位置误差对 \(\omega_{in}\) 的反馈——这些正是 09 篇第五节"静基座解耦简化"省略的部分。舒勒振荡相位微移 → 60 min 采样点不同;加计零偏经 v→ω_en→姿态→v 耦合放大。
- 结论:解析解适合"看懂机制",动态/高精度场景必须仿真——这正是 M3 组合导航(含完整误差模型 + KF)要解决的事。
⚠️ 脚本里踩过的坑(已注释):①
avperrset的 phi 单位是 arcmin 不是 deg;② PSINS pos 单位 rad,转 m 乘glv.Re(不是 1e5);③ 别手动改imuerr.eb/db字段(破坏 PSINS 内部结构 → NaN),要单轴注入就直接改 imu 数据列(imu(:,2)加角增量零偏、imu(:,4)加比力零偏);④imuerrset默认三轴同值,与 C demo 单轴注入不可比。
参考体系
- **牛小骥 I2NAV 组合导航讲义(武汉大学,2021)**第 3 讲 · 惯性导航误差传播分析:PDF——式 22(姿态误差)、式 62(水平通道)、式 68(解析解)、式 72(高程通道 cosh 发散)
- PSINS:
base/align/alignvn.m(精对准 KF 与本章误差模型同源)、demos/test_SINS_error_model_verify.m(线性误差模型 vs 真值验证)、demos/demo_Schuler_period.m(舒勒周期随纬度变化) - 本项目:
ins_eskf_15d.c:227-237F 矩阵是讲义式 22/30/31 的离散化实现,误差传播 = 协方差传播的均值动力学 - 上一篇:08 初始对准——失准角/速度/位置误差的初值来源
- 下一篇:10 卡尔曼滤波基础——纯惯导必发散,引入量测修正 → KF 五方程(协方差传播有了"修正项")
- 系列首页:惯性导航与惯导解算 · 自学科普系列