10 卡尔曼滤波基础——从"纯惯导必发散"到"组合导航最优估计"¶
M3 组合导航篇开篇。前几篇(06-09)解了"惯导怎么算、怎么发散";本篇回答**"如何修正发散"**——答案是卡尔曼滤波。
参考体系:本篇核心锚定 牛小骥 I2NAV 组合导航讲义第 4 讲 · GNSS/INS 松组合算法设计(武汉大学,2021)第 1 节"卡尔曼滤波"(式 1-8)+ 第 2 节"误差状态 KF"(式 9-10,正是本项目 ESKF 15 态的源头)。代码对照:PSINS
base/kf/工具箱(kfinit/kfupdate/ekf),本项目固件ins_eskf_15d.c(Joseph 形式协方差更新)。📚 牛小骥 I2NAV 讲义第 4 讲 PDF:4-GNSS、INS松组合算法设计.pdf
一、为什么需要滤波¶
09 篇证明:纯惯导必发散——陀螺零偏让位置线性漂移,1 小时漂 1 海里。怎么办?引入外部量测(GNSS 位置、气压高程、里程计等)修正。但量测有噪声,纯惯导模型有缺陷,怎么"信谁"?
卡尔曼滤波(Kalman Filter, KF) 是这个问题的最优答案——它是一切组合导航算法的数学基石。
贝叶斯视角:
读作"修正后的信念 ∝ 量测告诉你 × 我之前认为的"。在线性高斯假设下,这个更新有闭式解——就是卡尔曼的五个方程。
二、KF 五个方程(牛小骥讲义第 4 讲式 4-8)¶
设系统状态 \(\mathbf x_k\)、量测 \(\mathbf z_k\) 服从线性高斯模型:
其中 \(\mathbf w_k\!\sim\!\mathcal N(0,\mathbf Q_k)\)、\(\mathbf v_k\!\sim\!\mathcal N(0,\mathbf R_k)\) 互不相关。一个滤波周期分两步:
时间更新(预测,"往前走一步")¶
① 状态按模型推一步;② 不确定性增大(P 膨胀,源于模型噪声 Q)
量测更新(修正,"用新息折中")¶
③ 新息协方差 S;④ 增益 K("信谁"的权重);⑤ 状态用新息修正 + P 收缩
一个直击本质的观察:K = PHᵀ·(HPHᵀ+R)⁻¹ —— 当 R → 0(量测极准),K → PH⁻¹H⁻ᵀ,滤波器全信量测;当 P → 0(预测极准),K → 0,全信预测。K 是最优折中的解析表达。
三、推导要点(最小均方误差)¶
为什么 K 长这样?两个独立思路殊途同归:
| 思路 | 核心 |
|---|---|
| 正交投影(线性估计) | 估计误差 \(\tilde{\mathbf x} = \mathbf x - \hat{\mathbf x}\) 与量测噪声正交 ⟹ 最小 MSE ⟹ K 解出 |
| 高斯 × 高斯(贝叶斯) | 两个高斯密度相乘,方差项调和平均:\(\mathbf P^{-1} = \mathbf P_0^{-1} + \mathbf H^\top\mathbf R^{-1}\mathbf H\) ⟹ 等价 K |
实用提醒:实现 KF 时不要自己写推导版公式——用上面的五个"教科书"形式,且协方差更新必须用 Joseph 形式 \(\mathbf P = (\mathbf I-\mathbf K\mathbf H)\mathbf P(\mathbf I-\mathbf K\mathbf H)^\top + \mathbf K\mathbf R\mathbf K^\top\)(数值稳定)。本项目
ins_eskf_15d.c:348,408就是 Joseph 实现。
四、直觉理解¶
三个核心直觉:
- P 是"我对状态了解多少"的度量:P 大椭圆=不确定;P 小椭圆=自信。预测让椭圆沿运动方向拉长(Q 注入),更新让椭圆收缩(量测约束 + 新息加权)。
- K 是"信谁"的开关:K 大信量测(量测噪声小 R、预测 P 大)、K 小信预测(P 小 或 R 大)。
- 新息 \(\mathbf r = \mathbf z - \mathbf H\hat{\mathbf x}\) 是"现实与预测的差",KF 把新息按 K 加权后修正状态——本质上就是"把不一致的部分折中地改回去"。
贝叶斯几何理解:先验高斯 × 量测似然高斯 → 后验高斯(两者相乘)。相乘后高斯的均值是两者加权,方差是两者倒数和的倒数——这就是 K 的几何来源。
五、一维手算例子(双轨验证)¶
场景:物体匀速直线运动 \(p(t) = v_0 t\)(\(v_0 = 5\) m/s),量测只给位置(带噪 \(\sigma_z = 5\) m)。状态 \(\mathbf x = [p; v]\),\(\boldsymbol\Phi = \begin{bmatrix}1&\Delta t\\0&1\end{bmatrix}\),\(\mathbf H = [1, 0]\)。
跑 50 步 KF 显式循环(assets/gen_kf1d.m + gen_kf1d_py.py 双轨验证,字节级一致):
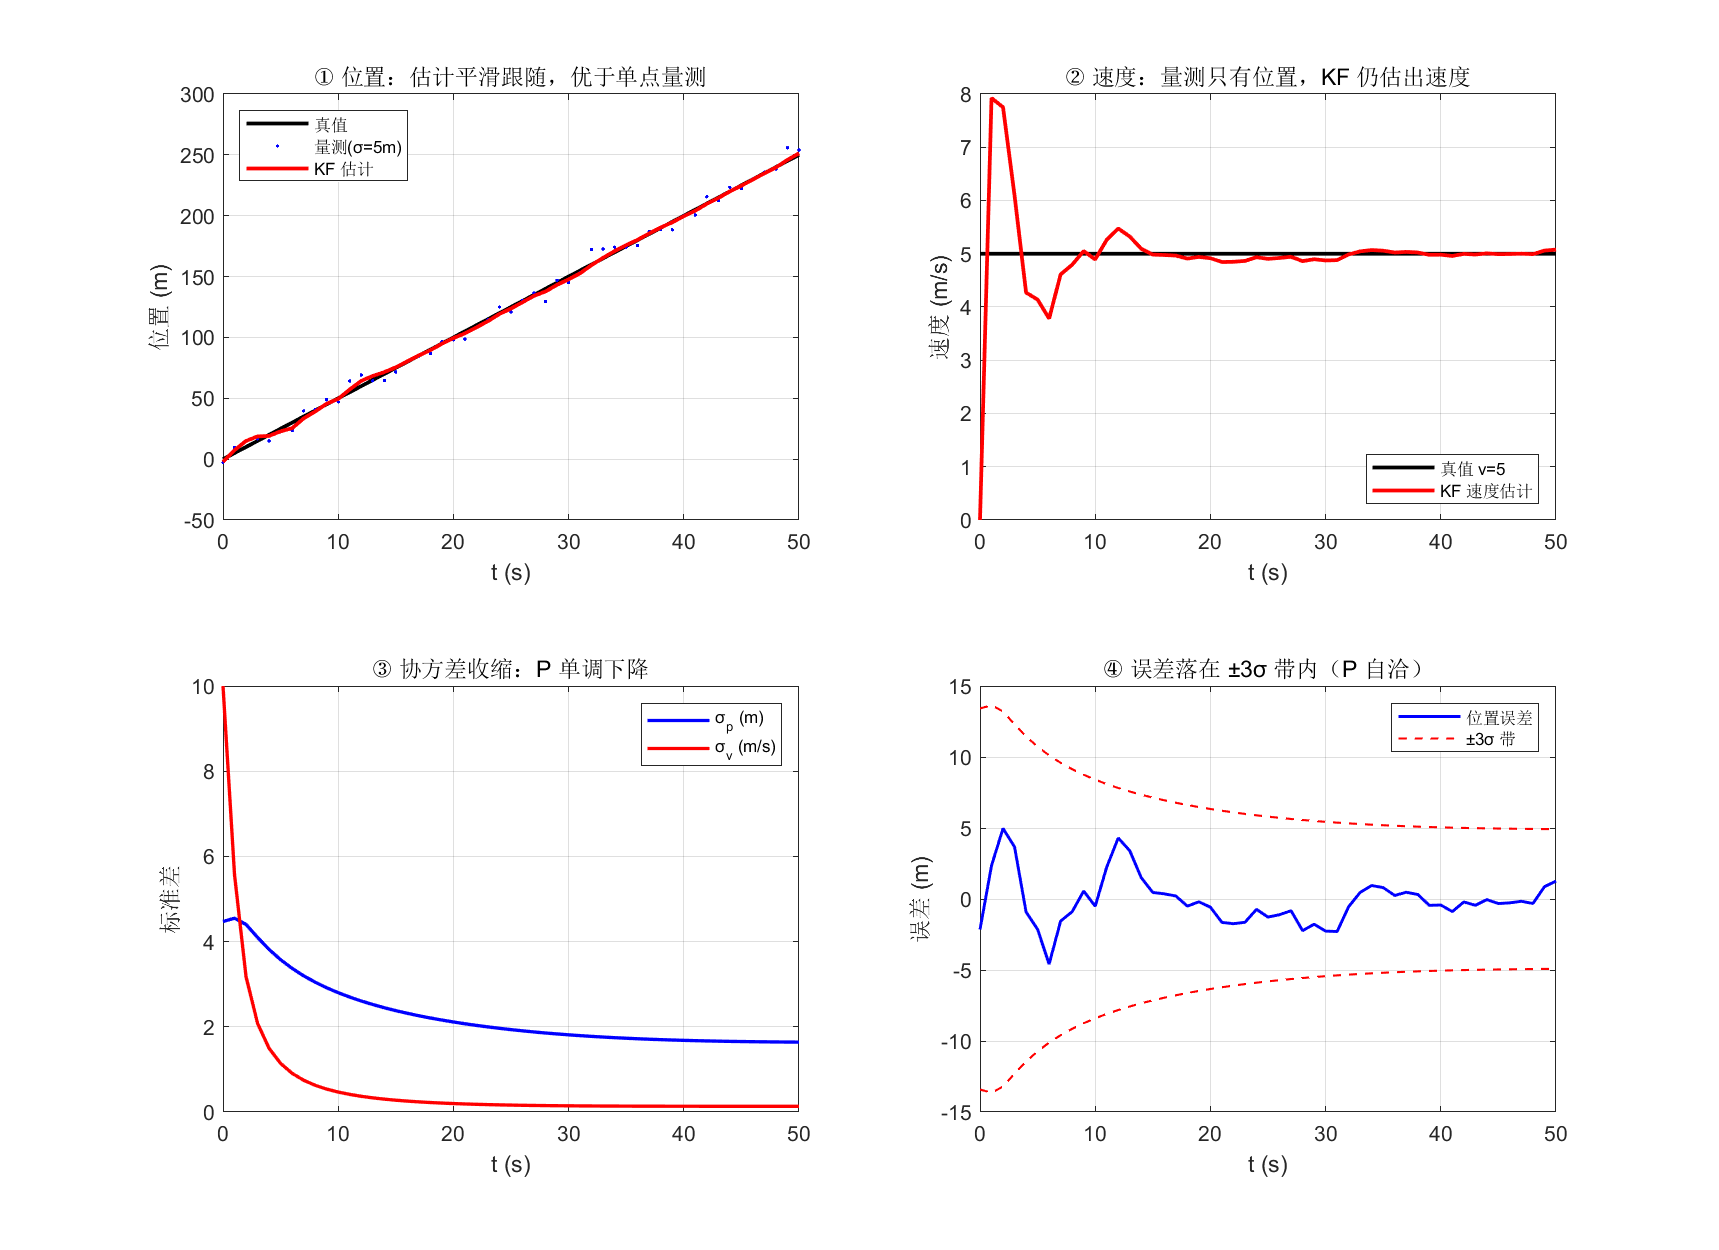
四个观察(直接对应图上 4 个子图):
| 子图 | 现象 | 教学点 |
|---|---|---|
| ① 位置 | 红线(KF)紧贴黑线(真值),远比蓝点散布(量测)平滑 | KF 估计误差 < 单点量测噪声(本例 1.64m vs 5m) |
| ② 速度 | 红线从 0 起步振荡后稳到 5.08 m/s | 量测只有位置,KF 仍能估出速度(状态耦合的魔法) |
| ③ 协方差 | σ_p 从 5→1.64、σ_v 从 10→0.1 单调收缩 | P 是"自信度"的演化——量测积累 → 越来越确定 |
| ④ 误差 + 3σ 带 | 蓝误差线全在红虚带内 | P 自洽——滤波既不"过度自信"(带太窄)也不"过度悲观"(带太宽) |
关键数字: - 量测噪声 σ_z = 5 m;KF 位置估计稳态 σ_p ≈ 1.64 m(量测的 33%) - 速度 50s 估到 5.08 m/s(真值 5.00),最终误差 1.26 m
六、PSINS 演示(KF 标准实现)¶
% kfinit:15 态(位置/速度/姿态误差 + bg/ba 零偏),对应本项目 ESKF
davp0 = avperrset([0.5;0.5;5]*glv.min, ...   % 失准角 5'/0.5'/0.5'
                  0.1, [10;10;10]);             % 速度 0.1m/s, 位置 10m
imuerr = imuerrset(0.01, 100, 0.001, 10);    % 陀螺 0.01°/h, 加计 100ug
rk = [10;10;10;0.1;0.1;0.1];                  % GNSS 位置 10m, 速度 0.1m/s

kf = kfinit(ins, davp0, imuerr, rk);          % 初始化(自动设 Qt/Rk/Pxk/Hk)
% kf 结构:Phikk_1(Φ)、Gammak(Γ)、Qk、Rk、Pxk、Hk 等

for k = 1:N
    kf = kfupdate(kf, zGNSS(k,:), 'T');       % 纯时间更新(1000Hz IMU)
    if mod(k, 100) == 0
        kf = kfupdate(kf, zGNSS(k/100,:), 'M'); % 量测更新(10Hz GNSS)
        x = kffeedback(kf, avp);                % 反馈误差到状态
    end
end
💡 PSINS 的
kfupdate用'T'/'M'/'B'控制三种模式:T=纯时间更新、M=纯量测更新、B=两者都做。本项目 ESKF 1 kHz IMU + 10Hz GNSS 实际就是 T+B 交替。
七、与本项目 ESKF 15 态关系¶
本项目 ins_eskf_15d.c 严格对应 KF 五方程(15 态 = 位置/速度/姿态误差 + bg + ba):
| 讲义第 4 讲式 | 物理 | 固件实现位置 |
|---|---|---|
| 式 9 状态定义 \(\delta\mathbf x = [\delta r, \delta v, \phi, b_g, b_a]^T\) | 15 态误差态 | eskf15_nom 结构(globals) |
| 式 10 \(\delta\dot{\mathbf x} = \mathbf F\delta\mathbf x + \mathbf G\mathbf w\) | 连续系统方程 | eskf15_predict 离散化 |
| 时间更新 Φ | 机械编排 F 矩阵(09 篇式 22) | eskf15_predict:225-237 |
| 量测更新 H, R | GNSS 位置/速度/气压高(13 篇松组合) | 后续 13 篇展开 |
| 协方差更新 | Joseph 形式 \(\mathbf P = (\mathbf I-\mathbf K\mathbf H)\mathbf P(\mathbf I-\mathbf K\mathbf H)^\top + \mathbf K\mathbf R\mathbf K^\top\) | ins_eskf_15d.c:348,408 |
固件 15 态的"约定":不用 \([r, v, \text{姿态}, b_g, b_a]\) 的全量(19 态),而是 误差态 \([δ\mathbf q \to \boldsymbol\phi, δ\mathbf v, δ\mathbf p, δb_g, δb_a]\)——这就是误差状态卡尔曼(ESKF),讲义第 4 讲 2.1 节开篇点明:"GNSS/INS 松组合常采用误差状态卡尔曼滤波(间接卡尔曼滤波)进行组合导航解算,以解决系统的非线性问题"。ESKF 的好处(11 篇展开):姿态在小角度下线性化、协方差始终在合理范围、反馈是小量更稳定。
八、卡尔曼五矩阵 F / P / Q / R:物理意义与 P0 / Q / R 溯源¶
前几节给出了 KF 五方程,但五个矩阵 \(F, P, Q, R, H\) 每个"是什么、数字哪来",是读懂一切组合导航代码(PSINS、PX4 EKF2、本项目 ins_eskf_15d.c)的门槛。本节把它们逐个拆开,并给出一条关键链路:如何从传感器手册的数字推到 \(Q,R\) 的数值。
8.1 五矩阵一览¶
| 矩阵 | 名字 | 是什么 | 一句话记忆 |
|---|---|---|---|
| \(F\) | 状态转移矩阵 | 误差状态间的动力学耦合:一个误差如何"传染"给下一个 | "误差怎么演化" |
| \(P\) | 状态协方差矩阵 | 当前对误差估计的不确定度(对角=方差,对角外=两态相关) | "现在到底信谁"的中间账本 |
| \(Q\) | 过程噪声协方差 | 模型没建模的随机扰动强度,驱动 \(P\) 每步增长 | "模型每步有多不可信" |
| \(R\) | 量测噪声协方差 | 观测本身的噪声大小,决定"信量测多少" | "量测有多准" |
| \(H\) | 观测矩阵 | 把状态"翻译"成量测的线性映射 | "怎么读状态" |
\(H\) 在 PSINS 里往往隐式(08 篇 6.2),\(K\) 是 \(P,H,R\) 逼出来的比值(第四节已述)。真正需要"手动给定"的是 \(P0, Q, R\) 三个。
8.2 F:误差怎么在状态间传播¶
\(F\)(连续型)来自误差方程线性化。PSINS 用 etm() + SetFt(08 篇 6.1)。15 维误差方程写成分块矩阵,结构见下(完整系数表达式见 08 篇 6.1):
读法:看某一行,就知道这个误差被哪些其它误差、以多大系数推起来。例如姿态误差行 \(\delta\dot\phi\) 由姿态自身(\(M_{aa}\))、速度(\(M_{av}\))、位置(\(M_{ap}\))、陀螺零偏(\(-C_b^n\))共同驱动——"零偏误差以 \(C_b^n\) 的速度污染姿态"正是 \(F\) 第 4 块 \(-C_b^n\) 的代数表达,也是"组合导航里姿态与零偏在 \(P\) 中强相关"的根源。
8.3 P:不确定度的账本与其演化¶
- \(P\) 对角元 = 各误差态方差,对角外 = 两态协方差(如零偏与姿态相关系数不为 0)。
- 时间更新 \(P^- = \Phi P \Phi^\top + \Gamma Q\Gamma^\top\):不确定度单调膨胀(模型噪声注入)。
- 量测更新 \(P^+ = (I - KH)P^-\):不确定度收缩(观测信息回流)。
- 工程限幅:PSINS 用 Pmin/Pmax 三明治夹逼(08 篇 2.2)。\(P\) 缩得太小→滤波器"死锁"(不再相信量测,K约0);涨得太大→数值发散。限幅是纯数值稳定手段,不改物理含义。
8.4 Q:从传感器手册到数值(重点推导)¶
\(Q\) 的数字不是拍脑袋,而是把传感器手册噪声指标换算成状态量的"功率谱密度"。
链路 1:陀螺 ARW → 姿态误差过程噪声
手册给角度随机游走 \(\text{ARW}\ [\degree/\sqrt h]\):
- 统一单位:\(\text{ARW}_{\rm rad} = \text{ARW}_\degree \cdot \dfrac{\pi/180}{60}\)(\(\degree/\sqrt h \to \text{rad}/\sqrt s\))
- 姿态误差的白噪声功率谱密度:\(\Phi_{\delta\phi} = \text{ARW}_{\rm rad}^{\,2}\ [\text{rad}^2/\text{s}]\)
- 离散化:\(Q_{k,\delta\phi} = \Phi_{\delta\phi}\cdot\Delta t\)
例(08 篇 PSINS 默认,\(\text{ARW}=10.1\ \degree/\sqrt h\)):
这与 PSINS 宏 fDPSH3(10.1) = 10.1 * DPSH(DPSH = (pi/180)/60,PSINS.h#L141)逐位对应。
链路 2:加计 VRW → 速度误差过程噪声
手册给速度随机游走 \(\text{VRW}\ [\mu g/\sqrt{\text{Hz}}]\),同理平方再乘 \(\Delta t\) 得 \(Q_{\delta v}\)。PSINS 默认 fUGPSHZ3(100)=100\ \mu g/\sqrt{Hz}$。
链路 3:零偏漂移 → 零偏过程噪声
陀螺/加计零偏慢漂(Gauss–Markov / 随机游走),对应 \(F\) 的 \(-\beta_g I, -\beta_a I\) 与 \(Q\) 对角项。坑:PSINS 默认 MEMS grade 将其置 0(08 篇 8.4),只靠初始 \(P0\),长时间运行滤波会把零偏 \(P\) 缩到 \(P_{\min}\),"锁死"无法跟踪慢漂——要么手动开 Markov,要么定期反馈回填。
单位铁律(呼应下文『常见坑』第 4 条):\(Q\) 必须是 \((\text{状态量单位})^2\) 的标幺形式。\(\degree/\sqrt h\) 必须先转 \(\text{rad/s}\) 再平方,直接代入必然数量级错乱。
8.5 R:量测噪声怎么给¶
\(R\) 直接就是量测噪声方差 \((\text{量测单位})^2\)。PSINS 08 篇默认:速度 \(\sigma_v=[0.5,0.5,1.0]\ \text{m/s}\) → \(R_v=[0.25,0.25,1.0]\);位置 \(\sigma_p=[10,10,30]\ \text{m}\) → \(R_p\) 相应。工程上常自适应:PSINS 的 RAdaptive(08 篇 2.2)用新息 \(r\) 在线估计,量测突变时自动放大 \(R\) 丢弃坏观测(即 \(Rb=0.6\) 的 fading-memory 语义)。
8.6 一句话记忆¶
\(F\) 决定"误差怎么演",\(Q\) 决定"每步演得有多不可信",\(R\) 决定"观测有多准",\(P\) 是"现在到底信谁"的中间账本,\(K\) 是 \(Q,R,P\) 一起逼出来的投票权比。
九、常见坑¶
- 协方差用朴素 \(\mathbf P = (\mathbf I-\mathbf K\mathbf H)\mathbf P\) 而非 Joseph:看似更简洁,实际会破坏对称性、累积误差 → 滤波器发散。永远用 Joseph(固件 348/408 行)
- 混淆"P 先验/后验"符号:\(\mathbf P_k^{-}\) 是"预测后/量测前"(预测步结束,量测步未开始),\(\mathbf P_k\) 是量测更新后——别混。下标减号永远表示"量测前"
- P 必须对称:每个更新后调用
msym(P)强制对称(固件ins_eskf_15d.c:117),否则舍入误差会让 P 慢慢不对称 - Q/R 单位必须统一:Q 用 \((\text{状态量单位})^2\) 标幺,R 用 \((\text{量测量单位})^2\)。陀螺噪声 \(\text{°/h}/\sqrt{\text{Hz}}\) 要转 \(\text{rad/s}\) 后平方进 Q
- dt 不一致导致灾难:F 矩阵的离散化假设了固定 dt(\(\Phi = \mathbf I + \mathbf F\Delta t\)),可变采样率需要重算或用变周期 KF
- 非线性系统强行用线性 KF:姿态、位置都在球面上,必须用 ESKF(误差态)或 UKF。直接对全量做 KF 会发散
- 初始 P 设太小:发散"信自己"。太大会被单个 outlier 量测带偏。建议 \(P_0 \sim 10 \times \text{过程噪声方差}\)(5 倍"无知度")
十、自测题¶
- KF 五个方程按"预测/修正"分组,哪两个属于预测、哪三个属于修正?物理上分别对应什么操作?
- 增益 \(K = PH^\top(HPH^\top+R)^{-1}\) 的两个极限:①R→0 时 K=?②P→0 时 K=?分别说明"信谁"
- 为什么"协方差更新"必须用 Joseph 形式?朴素 \((\mathbf I-\mathbf K\mathbf H)\mathbf P\) 看似等价,为什么实际会发散?
- 简述"贝叶斯视角":先验、似然、后验的关系。KF 在什么假设下得到闭式解?
- 新息 \(\mathbf r = \mathbf z - \mathbf H\hat{\mathbf x}^-\) 是什么? 它在 KF 中扮演什么角色?如果新息恒为零会怎样?
- 本项目 ESKF 用 15 态 \([δ\mathbf q, δ\mathbf v, δ\mathbf p, δb_g, δb_a]\) 而非全量 19 态——讲义 2.1 节说是为了"解决非线性问题"。为什么误差态能解决非线性? 全量 KF 在姿态上会出什么问题?
- 一维 KF 例子中,量测噪声 σ=5m、初始协方差 P₀=diag(100,100)。收敛后 P∞ 一定比 P₀ 小吗?如果 P₀ 已经很准(比如 diag(1,1)),收敛后 P∞ 还会变小吗?物理直觉解释。
📐 参考答案
- 预测:①状态 x̂⁻=Φx̂、②协方差 P⁻=ΦPΦᵀ+ΓQΓᵀ(按模型走一步,不确定性膨胀);修正:③S=HPH'+R、④K=PH'S⁻¹、⑤x̂⁺=x̂⁻+K·r、P⁺=(I-KH)P⁻(用新息折中,不确定性收缩)。
- R→0: K→H⁻¹(量测极准→全信量测 x̂→H⁻¹z);P→0: K→0(预测极准→全信预测 x̂⁺→x̂⁻)。K 是"信谁"的几何平均——R 和 P 都是不确定性的倒数,K 在两者间按精度加权。
- Joseph 形式 \(P = (I-KH)P(I-KH)' + KRK'\) 数值上等价于朴素 \((I-KH)P\),但对舍入误差稳定——朴素形式会让 P 慢慢不对称、特征值负,最终 P 失去协方差意义导致发散。Joseph 通过保持对称性和正定性"重置"协方差。本项目 348/408 行就是 Joseph。
- 先验×似然 ∝ 后验(贝叶斯定理);KF 在 线性系统 + 高斯噪声 假设下得到闭式解(高斯×高斯仍是高斯)。非线性或非高斯要用 EKF/UKF/PF。
- 新息是"现实与预测的不一致"——KF 的核心信号。如果新息恒为零,说明模型和量测完美一致(理想情况),滤波器无更新;如果新息统计异常(新息 > 3σ),是量测 outlier——可以做 χ² 检验拒绝更新(鲁棒 KF)。
- 误差态用"小量 = 真值 - 估计"建模。姿态大角度下 sin/cos 非线性、4 元数流形约束;小角度 \(\phi = 2\log(\delta q)\) 是 3 维向量、线性。全量 KF 在姿态上会违反流形(四元数不再单位);误差态 KF 始终维护"小量 + 全量参数化"。讲义式 9 就是这个约定的标准表述。
- 会收敛,但极限值更小且更慢——P₀=diag(1,1) 表示已经知道初值,KF 不需要"学"太多。如果 P₀ 已接近 σ²≈25/4=6.25(与量测精度匹配),稳态几乎不变;如果 P₀ 比稳态小,KF 会让 P 增长("我以为很准,但量测告诉我不够准"——P 会自动调到与 Q+R 平衡的稳态)。这是 KF 的自适应——初始 P 设小了它会自动"放宽"。
参考体系
- **牛小骥 I2NAV 组合导航讲义(武汉大学,2021)**第 4 讲 · GNSS/INS 松组合算法设计:PDF——式 1-8 卡尔曼滤波、式 9 误差状态定义、式 10 连续系统方程(直接锚定本篇)
- PSINS:
base/kf/kfinit.m(15/18/183/193 多种态数初始化)、base/kf/kfupdate.m(T/M/B 三模式五方程实现)、base/kf/ekf.m(非线性 EKF 框架)、demos/test_SINS_GPS_153.m(GNSS/INS 松组合完整示例——13 篇模板) - 本项目:
ins_eskf_15d.c:225-237(Φ 矩阵 = 09 篇 F 矩阵离散化)、:348,408(Joseph 形式协方差更新)、ESKF 15 态 \(\delta\mathbf x = [\phi, \delta v, \delta p, b_g, b_a]\) - 延伸阅读(外部):
- 万字长文,让你一文轻松掌握卡尔曼滤波!(cnblogs,SkyXZ):https://www.cnblogs.com/SkyXZ/p/18660856——中文通俗长文,覆盖 KF 五方程直觉与推导
- OlliW. IMU Data Fusing: Complementary, Kalman, and Mahony Filter:https://www.olliw.eu/2013/imu-data-fusing/——经典 IMU 融合对比,互补滤波 / KF / Mahony 三者在姿态估计上的取舍(与本系列 07 篇姿态更新、11 篇 ESKF 互为参照)
- 卡尔曼滤波五矩阵数值举例(本 wiki 外链扩展):10b 卡尔曼滤波五矩阵数值举例——把 F/P/Q/R/H/K 用一维位置-速度例子代成具体数字,一步步手算预测 + 量测更新(§八 的"数值版")
- 上一篇:09 纯惯导误差传播——纯惯导必发散,引出"需要量测修正"
- 下一篇:11 EKF 与 ESKF——KF 只能处理线性 → 雅可比扩展 → 为什么惯导不用直接法(姿态流形)
- 系列首页:惯性导航与惯导解算 · 自学科普系列