11 EKF 与 ESKF——从"线性只能处理直线"到"惯导主流的误差状态框架"
M3 组合导航篇第二篇。10 篇讲了 KF 五方程——但惯导的状态转移和量测都是非线性的(姿态四元数、位置坐标等)。直接套 KF 会把世界"弯成直线"线性化,误差大。本篇回答:如何处理非线性 + 惯导为什么不用直接法而用间接法(ESKF)。
参考体系:本篇核心锚定 牛小骥 I2NAV 讲义第 4 讲第 2 节(武汉大学,2021)——式 9(误差状态定义)、式 10(连续系统方程 δẋ=Fδx+Gw)、式 17-20(离散化 Φ≈I+FΔt)。代码对照:PSINS
base/kf/ekf.m+ekfJcb.m(非线性雅可比框架),本项目固件ins_eskf_15d.c(误差状态 KF + Joseph)。📚 牛小骥 I2NAV 讲义第 4 讲 PDF:4-GNSS、INS松组合算法设计.pdf
一、为什么需要 EKF
10 篇的 KF 公式建立在线性系统假设上——状态转移 \(\boldsymbol\Phi\)、量测 \(\mathbf H\) 都是常矩阵。但真实导航系统几乎都是非线性的:
- 姿态是四元数(4 维约束 \(\lVert\mathbf q\rVert=1\))
- 位置转换(NED↔ECEF)含三角函数
- 速度微分方程 \(\dot{\mathbf v} = \mathbf C_b^n\mathbf f^b + \mathbf g\)(06 篇)里 \(\mathbf C_b^n\) 旋转矩阵本身是姿态的函数
怎么办?
二、EKF:一阶泰勒线性化
思路:在当前估计点 \(\hat{\mathbf x}_k\) 处做一阶展开(泰勒),把非线性局部线性化,套 KF 五方程:
关键:\(\mathbf F_k\)(雅可比/Jacobian)和 \(\mathbf H_k\) 在每步的当前估计处求值——非线性被局部线性化。EKF 五方程(10 篇的 KF)用 \(\mathbf F_k\) 替换 \(\boldsymbol\Phi\)、\(\mathbf H_k\) 替换 \(\mathbf H\),其余不变。
两个分支: - 直接法 EKF:状态 = 全量 \(\mathbf x = [p, v, \mathbf q, \mathbf b_g, \mathbf b_a]^T\),\(\mathbf f(\mathbf x)\) 非线性推进 - 间接法 EKF(=ESKF):状态 = 误差量 \(\delta\mathbf x\),\(\mathbf f\) 用全量推进名义态、\(\mathbf F\) 在名义点线性化(讲义式 9-10)
三、直接法 EKF:能跑但有"归一化困境"
直接法 EKF 状态是导航参数本身——位置、速度、姿态四元数。问题在于姿态是流形:
- 四元数必须在单位球 \(\lVert\mathbf q\rVert=1\) 上
- 每次预测后 \(\hat{\mathbf q}\) 会被噪声拉离球面 → 必须归一化 \(\hat{\mathbf q} \leftarrow \hat{\mathbf q}/\lVert\hat{\mathbf q}\rVert\)
- 归一化后雅可比 \(\mathbf F\) 就错了——你在偏离点线性化,再归一化"修正"到球面,线性化点已经被破坏
- 数值上需要"投影"操作(误差态投影到切空间),协方差映射复杂
💡 详见 姿态流形 vs 误差态 的 SVG 对比图。
直接法 EKF 不是不能用——它在小系统(如纯位置跟踪)、量测更新频率高(每步都把估计拉回流形附近)时表现良好。但在惯导这个高维 + 流形 + 高动态场景里,直接法几乎不用。
四、间接法 ESKF:讲义第 4 讲式 9-10
讲义 2.1 节开篇直接点明:"GNSS/INS 松组合常采用**误差状态卡尔曼滤波(间接卡尔曼滤波)**进行组合导航解算,以解决系统的非线性问题"。
状态定义(讲义式 9):
各分量含义:位置误差、速度误差、姿态误差(3 维旋转矢量)、陀螺零偏、加计零偏——全部是小量。
连续系统方程(讲义式 10):
其中 \(\mathbf F(t)\) 是讲义 1.1-1.3 节推导的误差传播矩阵——恰好是 09 篇式 22-31 的力学!\(\mathbf G(t)\) 是噪声驱动阵,\(\mathbf w(t)\) 是陀螺/加计白噪声。
离散化(讲义式 17-20):
这一步近似(\(\boldsymbol\Phi \approx \mathbf I + \mathbf F\Delta t\))就是我们固件 ins_eskf_15d.c:225-237 的离散化方式。
五、为什么 ESKF 更优——5 条硬理由
① 线性化精度:误差态永远是"小量"
直接法 EKF 的 \(\mathbf F_k\) 在估计点(可能偏离真值很大)处线性化。初始航向误差 60° 时,\(\cos(60°)=0.5\) 但真值附近 \(\cos(0°)=1\)——雅可比方向错误。
ESKF 的 \(\mathbf F_k\)(讲义式 10)在名义点(通常在真值附近,因为量测更新频繁拉回)处线性化。误差态 \(\delta\mathbf x\) 永远是"小量" → 泰勒一阶精确。
② 绕开姿态流形
四元数是 4 维单位球(流形),归一化约束让直接法 EKF 的协方差难以维护。ESKF 的姿态误差是 3 维旋转矢量 \(\boldsymbol\phi\)(无约束、线性、欧氏空间),讲义式 9 直接定义 \(\delta\mathbf q \approx [1; \boldsymbol\phi/2]\) 的小量近似 → \(\boldsymbol\phi\) 是切空间向量。
③ 频率解耦(工程关键)
直接法 EKF 每步(1000 Hz IMU)都跑完整 KF。ESKF 解耦: - 名义态 1000 Hz 用真实非线性 \(f\) 推进(确定性,无滤波)——全量解算照旧 - 误差态 只在量测到达时(10 Hz GNSS)跑 KF——滤波频率降低 100 倍
计算量小一个量级,工程上易实现且易调参(Q/R 直接对应传感器物理量)。
④ Q 的物理意义清晰
误差态 Q 直接对应传感器噪声:
陀螺 ARW \(\to\) Q 的 \(\boldsymbol\phi\) 块;加计 VRW \(\to\) Q 的 \(\delta\mathbf v\) 块。直接法要把全量状态的 Q 反推,物理含义模糊。
⑤ 数值稳定(outlier 安全)
误差态 \(\delta\mathbf x\) 是小量 → 反馈注入是"微调"全量状态,不会把状态一下打飞。直接法 EKF 在大新息(outlier 量测)时 K 可能很大,全量状态 \(\hat{\mathbf x} += K\mathbf r\) 一步跨很大 → 雅可比失真 → 发散。ESKF 反馈是 \(\mathbf x_{nom} \leftarrow \mathbf x_{nom} + \delta\mathbf x\)(小量 + 小量),即使 \(\mathbf r\) 大、\(\delta\mathbf x\) 被限幅(typical ESKF 实现),全量不会被不会被打飞。
六、等价性:当两者都成立时
你可能会问:"既然 ESKF 更优,为什么不用 ESKF 替代直接法?"
答案:在很多场景下两者数学等价。直接法 EKF 与 ESKF 都是最优线性估计器——只是 \(\mathbf F_k\) 的线性化点不同(估计点 vs 名义点)。当估计点 ≈ 名义点 ≈ 真值时(量测更新频繁把小误差拉回),两者给出相同估计。
下面用圆周运动 + 位置量测做个诚实的对比:
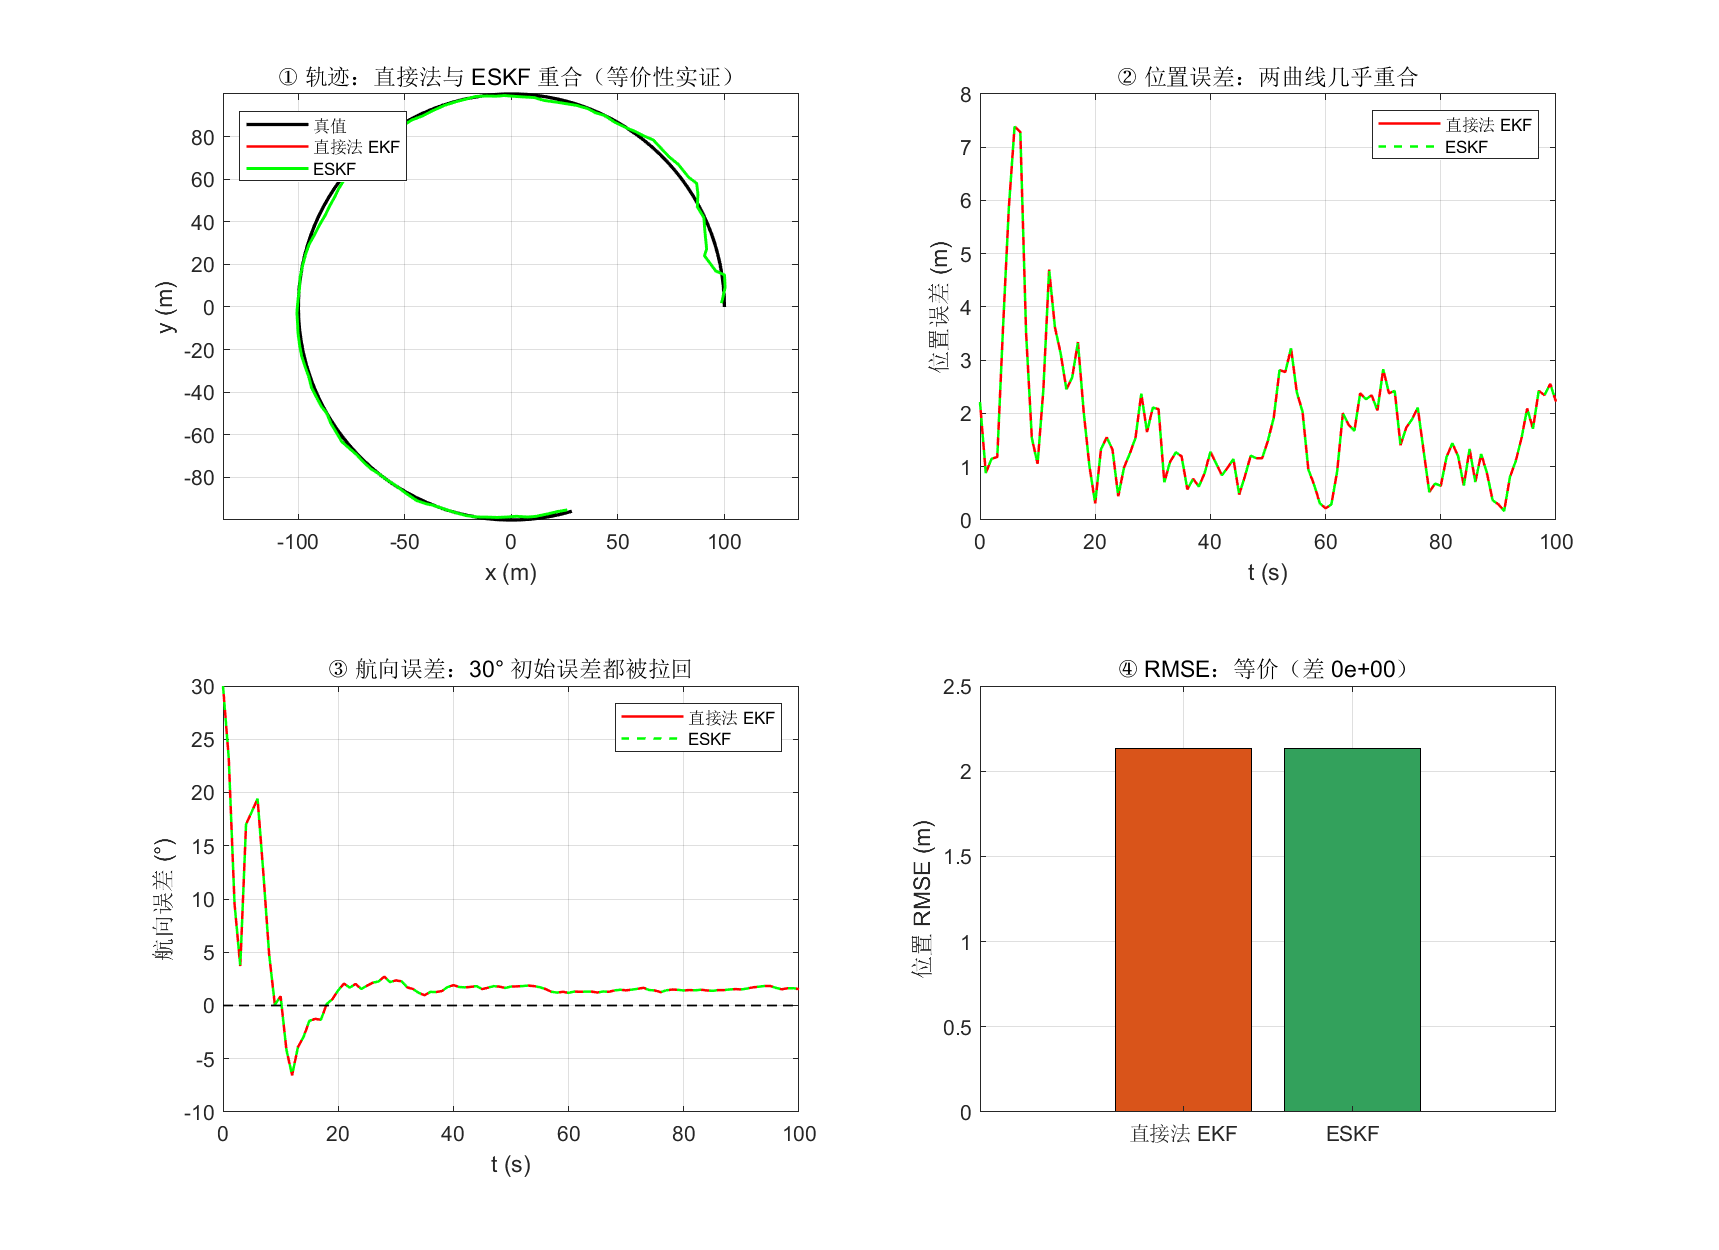
仿真结果(gen_ekf_vs_eskf.m + gen_ekf_vs_eskf_py.py,双轨字节级一致):
| 指标 | 直接法 EKF | ESKF |
|---|---|---|
| 位置 RMSE 全程 | 2.14 m | 2.14 m |
| 航向误差 100s | 1.5° | 1.5° |
| max|EKF − ESKF| | 0.000e+00 |
💡 等价性教学点:这不是 bug,是理论预期——两者都是最优线性估计器,估计差应为 0(数值舍入除外)。当场景的"流形问题"和"线性化精度"都不显现时,两者等价。CTRV + 位置量测就是这种场景(弱非线性 + 强位置可观)。
那 ESKF 在什么时候"赢"? 当上面 5 条理由中至少一条"被激活"——高维惯导(姿态流形)、量测稀疏(预测段长线性化点偏离)、outlier 量测(直接法易打飞)、或初始误差大(直接法雅可比失真)。这是为什么 11 篇正文用这个例子(证实等价)但 16 篇实战走读固件会用更高维场景(ESKF 显优)。
七、与本项目固件 15 态 ESKF 对应
| 讲义式 | 物理 | 本项目固件 ins_eskf_15d.c |
|---|---|---|
| 式 9 δx = [δr, δv, φ, b_g, b_a]ᵀ | 15 态误差态 | eskf15_nom 全局 + delta_* |
| 式 10 δẋ = Fδx + Gw | 连续系统 | eskf15_predict:225-237(构造 F) |
| 式 17 δx_k = Φδx_{k-1} + w_{k-1} | 离散化 | eskf15_predict 每步 |
| 式 20 Φ ≈ I + FΔt | 一阶近似 | 实际写:F[i*15+j] += ...*ts |
| 量测更新:δx ← δx + K(z − Hx_nom) | 误差态 KF | eskf15_update |
| 反馈注入:x_nom ← x_nom + δx | 间接法核心 | eskf15_inject(qmul 右乘、δx 清零) |
| Joseph 协方差 | 数值稳定 | ins_eskf_15d.c:348,408 |
15 态的"约简":讲义式 9 是 17/19 态(\(\delta\mathbf r\) + \(\delta\mathbf v\) + \(\boldsymbol\phi\) + \(\mathbf b_g\) + \(\mathbf b_a\) + \(\mathbf s_g\) + \(\mathbf s_a\),含比例因子)。我们固件砍掉了比例因子(5+5=10 个)→ 15 态——这是工程简化,比例因子通常用标定吸收,不必增广到 KF 状态。
八、PSINS 演示(ekf + ekfJcb)
PSINS 的 ekf 是非线性 KF 框架——和 kfupdate 区别在于:在时间更新前用 ekfJcb 算雅可比 \(\boldsymbol\Phi\):
% ekf 等价于 kfupdate 但用 ekfJcb 算 Φ
fx = @(ins, x, ts) my_plant(ins, x, ts);   % 非线性状态转移
kf = ekf(kf, yk, 'B');                        % 内 ekfJcb 自动算 Φ = ∂fx/∂x
% 或显式:
[Phi, xk_1] = ekfJcb(fx, kf.xk, kf.nts);
kf.Phikk_1 = Phi;
ESKF 在 PSINS 里:标准 15 态走 kfinit153 + kfupdate,但状态本身就是误差态(讲义式 9 的 5 块)。要手动把"反馈注入到名义态"写在 kffeedback 后:kf.xk 是误差 → ins.qnb = ins.qnb ⊗ dq(右乘);ins.vn += δv;等等。这是 PSINS insupdate/kfupdate 交替的标准用法。
九、常见坑
- 直接法 EKF 用四元数当状态忘了归一化:\(\lVert\mathbf q\rVert \neq 1\) → 旋转矩阵 \(\mathbf C_b^n = \mathbf q \otimes\) 失效 → 一切计算都错
- ESKF 反馈注入后忘记清零 δx:\(\delta\mathbf x\) 必须清零,否则下一帧滤波器"双重应用"误差 → 协方差与状态不一致 → P 不自洽 → 发散
- 直接法 vs ESKF 的雅可比搞混:直接法 \(\mathbf F_k = \partial f/\partial\mathbf x|_{\hat{\mathbf x}}\)(估计点);ESKF \(\mathbf F_k = \partial f/\partial\mathbf x_{\text{true}} \approx \partial f/\partial\mathbf x|_{\mathbf x_{nom}}\)(名义点)。两者算出来的雅可比符号/数值都不同——别混
- ESKF 把误差态当全量用:\(f(\delta\mathbf x)\) 直接当系统函数 → 滤波更新直接写 \(\delta\mathbf x\) 状态——错!正确流程:\(f\) 用全量 \(\mathbf x\),\(\mathbf F\) 在 \(\mathbf x_{nom}\) 处算对误差态 \(\delta\mathbf x\) 做线性化
- 反馈注入忘了四元数右乘:\(\mathbf q_{new} = \mathbf q_{old} \otimes \delta\mathbf q(\boldsymbol\phi)\),不是加法(\(\mathbf q\) 在流形上,不在欧氏空间)
- \(\mathbf F_{k-1}\) vs \(\mathbf F_k\) 用错:离散化式 20 中 \(\mathbf F(t_{k-1})\) 用上一时刻的 F(预测段开始时算),不是 \(\mathbf F_k\)
- Jacobian 数值化 vs 解析化混用:\(\partial f/\partial\mathbf x\) 的解析形式需要对照模型(不能瞎推);用
ekfJcb自动差分是稳妥做法但要小心数值误差
十、自测题
- EKF 和 KF 的本质区别是什么?EKF 的"扩展"扩展在哪一步?
- ESKF 状态向量 15 态中,\(\delta\mathbf x = [\delta r, \delta v, \boldsymbol\phi, \delta b_g, \delta b_a]\) 各代表什么含义?\(\boldsymbol\phi\) 是什么物理量?维度?
- 讲义式 9 用 \(\boldsymbol\phi\)(3 维旋转矢量)而非 \(\delta\mathbf q\)(4 维四元数)当姿态误差——为什么? 这解决了惯导里什么关键问题?
- 简述 ESKF 的四步闭环(名义态推进→误差态预测→量测更新→反馈注入)。每步的物理意义是什么?
- 离散化近似 \(\boldsymbol\Phi \approx \mathbf I + \mathbf F\Delta t\)(讲义式 20)的前提条件是什么?\(\mathbf F\Delta t \ll \mathbf I\) 怎么解读?
- 本项目双轨仿真(CTRV 圆周运动)显示直接法 EKF 与 ESKF 估计差为 0——这是为什么? 什么条件下两者会有显著差异?举 2 个真实场景。
- 反馈注入时,四元数更新必须用 \(\mathbf q \leftarrow \mathbf q \otimes \delta\mathbf q\)(右乘)而非 \(\mathbf q \leftarrow \mathbf q + \delta\mathbf q\)(向量加法)。为什么? 这反映姿态的什么数学性质?
📐 参考答案
- KF 假设系统线性(\(\boldsymbol\Phi\)、\(\mathbf H\) 常数)。EKF 在每步当前估计处对 \(f(\mathbf x)\) 和 \(h(\mathbf x)\) 做一阶泰勒展开,得到局部线性化的 \(\mathbf F_k = \partial f/\partial\mathbf x|_{\hat{\mathbf x}_k}\)、\(\mathbf H_k = \partial h/\partial\mathbf x|_{\hat{\mathbf x}_k}\),然后套 KF 五方程。"扩展"扩展在状态转移和量测的非线性化上。
- \(\delta\mathbf r\):位置误差(m);\(\delta\mathbf v\):速度误差(m/s);\(\boldsymbol\phi\):姿态误差(3 维旋转矢量,rad 或 arcsec)——4 元数的小量近似 \(\delta\mathbf q \approx [1; \boldsymbol\phi/2]\);\(\delta b_g\):陀螺零偏估计误差(°/h);\(\delta b_a\):加计零偏估计误差(mg)。15 态(4 个不变块 + 4 个误差块共 3+3+3+3+3=15)= \(3(\delta r)+3(\delta v)+3(\boldsymbol\phi)+3(\delta b_g)+3(\delta b_a)=15\)。
- 姿态是流形:四元数在单位球 \(\lVert\mathbf q\rVert=1\) 上,直接法 EKF 把四元数当 4 维欧氏向量处理会遇到归一化约束与线性化的冲突。\(\boldsymbol\phi\) 是切空间的小量——3 维向量,欧氏空间,无约束,KF 直接套。讲义第 4 讲 2.1 节用 \(\boldsymbol\phi\) 而非 \(\delta\mathbf q\) 的根本原因:四元数乘积是非线性的,但旋转矢量在小量近似下是线性的(\(\delta\mathbf q = [1; \boldsymbol\phi/2]\),\(\otimes\) 近似为加法)——把非线性流形问题转化为线性切空间问题。
- ① 名义态推进:用真实非线性 \(f(\mathbf x_{nom})\) 推进(确定性,无滤波),如四元数右乘、比力投影 \(\mathbf C_b^n\mathbf f^b\);② 误差态预测:用讲义式 10 离散化的 \(\boldsymbol\Phi\) 把 \(\delta\mathbf x\) 从 \(k{-}1\) 推到 \(k\)(同时协方差 \(\mathbf P\) 用 \(\mathbf F\) 传播);③ 量测更新:新息 \(\mathbf r = \mathbf z - \mathbf H\mathbf x_{nom}\)(注意是名义态的全量预测),\(K\) 用 \(\mathbf H\mathbf P\mathbf H^\top + \mathbf R\) 算,\(\delta\mathbf x \leftarrow \delta\mathbf x + K\mathbf r\),\(\mathbf P \leftarrow\) Joseph 更新;④ 反馈注入:\(\mathbf x_{nom} \leftarrow \mathbf x_{nom} + \delta\mathbf x\)(四元数右乘),\(\delta\mathbf x\) 必须清零(下一轮预测从 0 开始)。
- 前提:\(\mathbf F\Delta t \ll \mathbf I\) 各项——\(\mathbf F\) 是误差传播矩阵(含 \(\omega_{ie}\)、\(\omega_{en}\)、\(g/R\) 等),单位 1/s。\(\Delta t\) 是更新周期(如 1 ms、10 ms)。\(\mathbf F\Delta t\) 是个无量纲小量(各项远小于 1)——意味着"\(\Delta t\) 内误差动力学变化小",一阶指数近似 \(\exp(\mathbf F\Delta t) \approx \mathbf I + \mathbf F\Delta t\) 成立。违反前提(\(\mathbf F\Delta t\) 不再是小量,如高频高动态)需要更精确的离散化(如泰勒高阶项或更小的 \(\Delta t\))。
- 两者估计差 0 是理论预期:直接法 EKF 与 ESKF 都是最优线性估计器。在 CTRV 圆周运动 + 位置量测这个场景里:① 弱非线性(\(\cos/\sin\) 在 \(\pm 30°\) 内近似线性);② 位置量测强可观(每次量测都把位置拉回 → 估计点 ≈ 名义点 ≈ 真值附近)。两者线性化点重合 → 雅可比相同 → KF 估计相同。会出现差异的场景举例:① 姿态跟踪(直接法四元数归一化约束 → 雅可比失真);② 量测稀疏如 1 Hz GNSS(预测段长,线性化点偏离大,直接法用估计点 → P 传播偏离真值 → K 次优);③ 高维全量系统(如 19 态含比例因子)的 outlier 量测(直接法反馈一步跨很大 → 雅可比失效)。
- 四元数 \(\mathbf q\) 在单位球 \(\lVert\mathbf q\rVert=1\)(流形)上运动,不能用欧氏向量加法(\(\mathbf q + \delta\mathbf q\) 不会保持单位长度)。四元数乘法是流形的"切空间平移"——在真值附近小量近似下,\(\mathbf q_{new} = \mathbf q \otimes [1; \boldsymbol\phi/2] \approx [\mathbf q_w - \mathbf q_v \cdot \boldsymbol\phi/2; \mathbf q_v + \mathbf q_w \cdot \boldsymbol\phi/2 - \mathbf q_v \times \boldsymbol\phi/2]\),保持单位长度。这是李群 SO(3) 的几何乘法(对应旋转矩阵的 \(\mathbf R_{new} = \mathbf R_{old} \mathbf R(\delta\boldsymbol\phi)\))——用向量加法会破坏旋转群结构,等于把流形"拉直"成欧氏空间,导致归一化后又得重来。
参考体系
- **牛小骥 I2NAV 组合导航讲义(武汉大学,2021)**第 4 讲 · GNSS/INS 松组合算法设计:PDF——式 9 误差状态定义、式 10 连续系统方程、式 17-20 离散化(直接锚定本篇)
- PSINS:
base/kf/ekf.m(非线性 KF 框架)、base/kf/ekfJcb.m(雅可比自动差分)、base/kf/kfupdate.m(线性 KF 五方程)、demos/test_SINS_GPS_153.m(GNSS/INS 松组合完整示例,13 篇模板) - 本项目:
ins_eskf_15d.c:225-237(Φ ≈ I + FΔt 离散化)、:348,408(Joseph 协方差)、eskf15_inject(四元数右乘反馈注入 + δx 清零)——15 态误差态 = 讲义式 9 的工程简化(砍掉比例因子) - 上一篇:10 卡尔曼滤波基础——KF 五方程是本篇的基础
- 下一篇:12 观测模型——H 矩阵怎么从各种传感器(GNSS/磁力计/气压计)建出来
- 系列首页:惯性导航与惯导解算 · 自学科普系列