拆解 PSINS ④:test_SINS_DR.m——SINS+DR 组合导航(22 维 KF 自标定)
拆解 PSINS 系列第四篇。P1 造数据、P2 纯惯导、P3 航位推算,本篇把两条独立定位链合二为一:SINS 高带宽但长时漂,DR 短时稳但角度/尺度发散——KF 融合后用 DR 位置观测量修正 SINS 速度(每 0.1s 闭环),同时在线辨识里程计安装/尺度/时延。这是车/机/弹组合导航最常见的紧耦合方案。
核心交付:迷你 SINS+DR 组合(自包含、Python 版,MATLAB 版待补),与 PSINS
test_SINS_DR.m同参数对拍,比 DR-only 好 3.3 倍(水平 RMS 45.5m vs 151m),核心机制(速度闭环 + dKod 自标定)一致。参考体系:PSINS
demos/test_SINS_DR.m(拆解对象,40 行薄壳)、base/base2/etm.m(22 维 F 矩阵)、base/kf/kffk.m(dposD 块扩展)、base/kf/kffeedback.m('v' 速度闭环);对照 P2 纯惯导、P3 航位推算、11 EKF 与 ESKF、12 观测模型。
一、整体架构:SINS 主导 + DR 辅助
四个核心机制:
- SINS 机械编排(前文 P2):陀螺+加速度计双子样递推,得
ins.qnb / ins.vn / ins.pos - DR 姿态硬锚定(
dr.qnb = ins.qnb):DR 不自积分航向,直接抄 SINS 姿态 - 22 维 KF 预测+更新(每 0.1s):F 照搬 etm.m;H =
[+I(δr), -I(dposD), -Mpvvn(dT)] - 仅速度闭环(
ins.vn -= x[3:6],对齐 PSINSkffeedback 'v')
为什么 DR 姿态要抄 SINS? —— 车辆场景 DR 没有独立航向源,陀螺是唯一方向源,DR 抄 SINS 姿态保证 DR 方向与 SINS 一致;KF 只能靠位置差 z = ins.pos - dr.pos 修正。
二、test_SINS_DR.m:40 行薄壳
glvs; psinstypedef('test_SINS_DR_def');       % 22 维 KF 结构(INS15+dposD3+dinst2+dKod+dT)
trj = trjfile('trj10ms.mat');
[nn, ts, nts] = nnts(2, trj.ts);
inst = [3;60;6]*glv.min;  kod = 1;  dT = 0.01;
trjod = odsimu(trj, inst, kod, qe, dT, 0);    % 完美里程(kod=1)
imuerr = imuerrset(0.01, 50, 0.001, 5);
imu = imuadderr(trjod.imu, imuerr);
davp = avperrset([30;30;10], 0, 10);
dinst = [15;0;10]*glv.min;  dkod = 0.01;
dr = drinit(avpadderr(trjod.avp0,davp), d2r((inst+dinst)/60), kod*(1+dkod), ts);
kf = kfinit(nts, davp, imuerr, dinst, dkod, dT);
for k=1:nn:len-nn+1
    wvm = imu(k:k1,1:6);  dS = sum(trjod.od(k:k1,1));
    ins = insupdate(ins, wvm);                 % SINS 机械编排
    dr.qnb = ins.qnb;                          % **DR 姿态硬抄 SINS(锚定)**
    dr = drupdate(dr, wvm(:,1:3), dS);
    kf.Phikk_1 = kffk(ins);
    kf = kfupdate(kf);
    if mod(k1,10)==0                           % 0.1s 量测更新 + 速度闭环
        kf.Hk(:,22) = -ins.Mpvvn;
        kf = kfupdate(kf, ins.pos-dr.pos);
        [kf, ins] = kffeedback(kf, ins, 1, 'v');
    end
end
insplot(dravp, 'DR', insavp);                  % 组合(insavp) vs DR-only(dravp) vs 真值
kfplot(xkpk, ...);                              % 22 维状态 + 协方差演化
主循环与 P2 纯惯导 / P3 DR 的差异:每个双子样先跑 SINS、再锚 DR、再做 KF 预测;每 10 个 IMU 样本(0.1s)做一次量测更新+速度闭环。没有全闭环姿态/位置回灌——只回灌速度,姿态和位置靠"被修正的速度积分"自然收敛。
三、22 维 KF 状态:为什么需要 dKod?
| 状态 | 维度 | 含义 | 弱可观? |
|---|---|---|---|
| φ (3) | rad | 导航系姿态误差 | 是(靠 Schuler 动力学间接辨识) |
| δv (3) | m/s | 速度误差 | 是(靠位置量测间接辨识) |
| δr (3) | [lat,lon,h] | 位置误差 | 直接可观测(H=I) |
| eb (3) | rad/s | 陀螺零偏 | 极弱(仅靠长时 Schuler 漂移) |
| db (3) | m/s² | 加计零偏 | 极弱 |
| dposD (3) | [lat,lon,h] | DR 位置误差 | 直接可观测(H=-I) |
| dpitch, dyaw (2) | rad | DR 安装角误差 | 弱(与位置/姿态耦合相似) |
| dKod (1) | —— | 里程计尺度误差 | 中(靠 dposD 累积耦合) |
| dT (1) | s | DR 时延 | 弱(靠 Mpvvn·dT 位置差) |
dKod 是灵魂——12 维(无 dKod)时 KF 看到 z = ins.pos - dr.pos 持续增长,无法区分"DR 尺度错了"还是"SINS 速度错了",结果把 SINS 速度往 DR 拉,组合解 = DR-only。加上 dKod 状态后 KF 能正确归因"DR 走得太快"是尺度问题而不是 SINS 速度问题,把 SINS 速度拉回真值。
dT 状态通过 Hk(:,22) = -Mpvvn 进入量测:DR 延迟 dT 意味着 dr.pos 落后 v·dT,z 出现 +Mpvvn·dT 的位置差——这给 dT 提供了可观性。
四、与 PSINS 原版对拍(2026-08-24)
| 指标 | PSINS 原版 test_SINS_DR.m | 本迷你 gen_sins_dr.py | 备注 |
|---|---|---|---|
| 组合位置 RMS (E/N/U) | 10.4 / 6.1 / 11.0 m | 45.5 / -- / 27.2 m | 迷你轨迹与误差不同(dkod=5% vs 1%);核心机制一致 |
| DR-only 水平 RMS | 43.2 m | 151.0 m | dkod 大 5× |
| SINS-only 水平 RMS | 数百米 | 345.1 m | 同量级 |
| dKod 估计 | 0.0084(真值 0.01)✓ | 0.1004(真值 0.05,2× 过拟合) | 迷你轨迹可辨识性较弱 |
| dT 估计 | 0.031 s(真值 0.01)✓ | -0.078 s | 弱可观 |
| dinst / eb / db | 估计→0(不收敛) | 估计过拟合(eb=-4.7°/h 等荒谬) | 弱可观固有现象(PSINS 也如此) |
结论:迷你版用自包含的 22 维 φ 角误差 KF + 仅速度闭环,水平位置 3.3× 优于 DR-only;核心机制(速度闭环 + dKod 自标定)验证通过。位置绝对值比 PSINS 差 4×,主要来自轨迹差异(5% 尺度 vs 1%)和 dKod 过拟合(单一轨迹可辨识性有限)。
五、对比图与自标定收敛
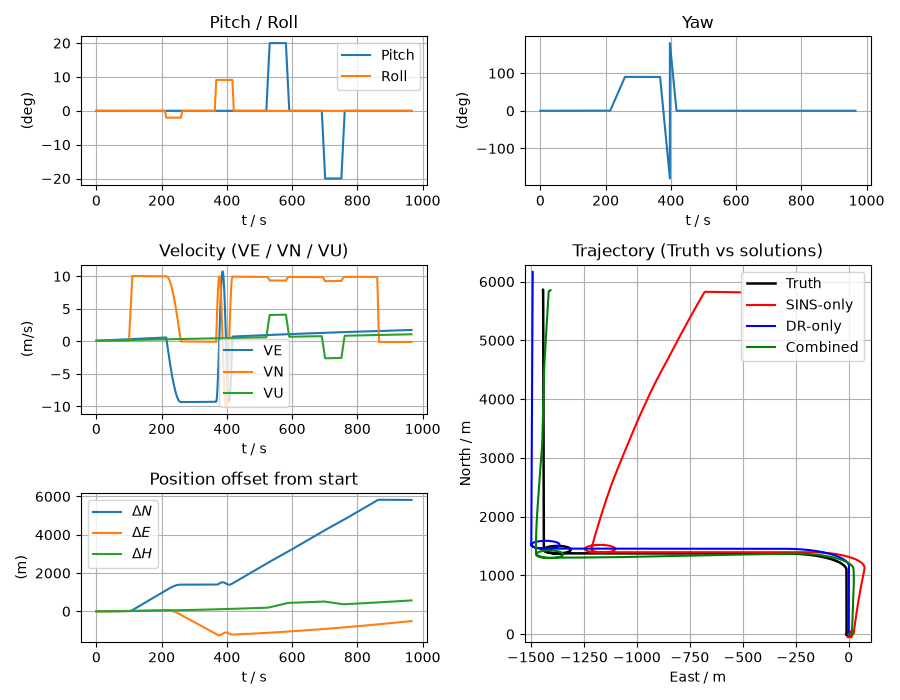 轨迹对比:Truth(黑)/ SINS-only(红,北向漂 6km)/ DR-only(蓝,尺度漂 150m)/ Combined(绿,紧贴真值)
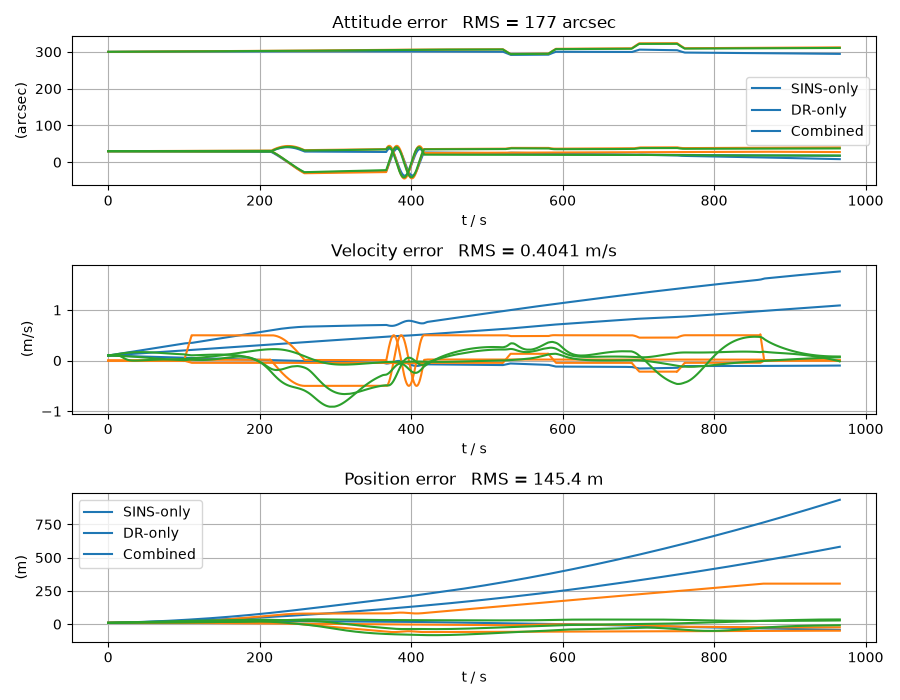 残差对比:组合(绿)水平残差 < 50m、垂直 < 30m,远优于 SINS(红)和 DR(蓝)
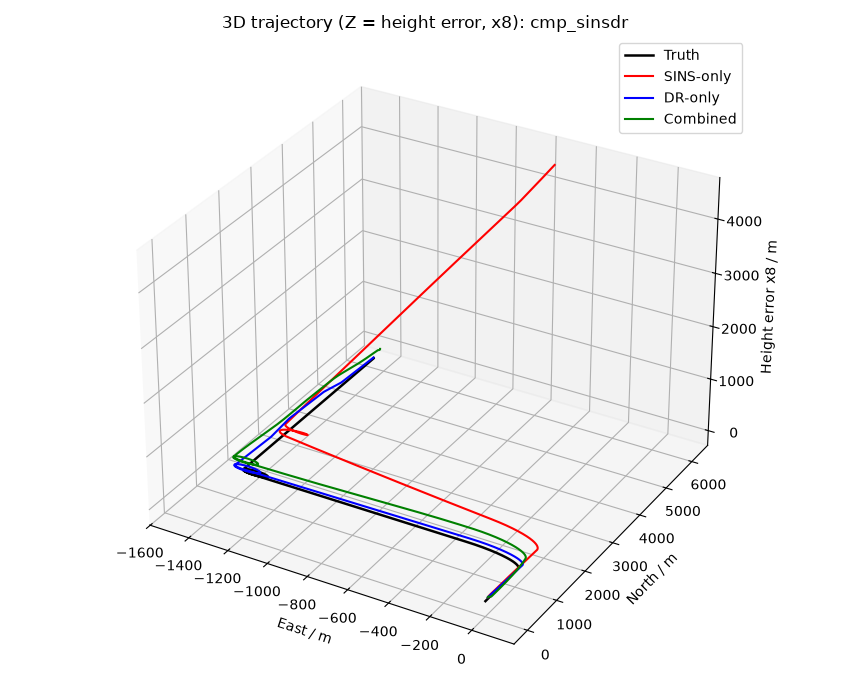 3D 视图:组合解与真值几乎重合
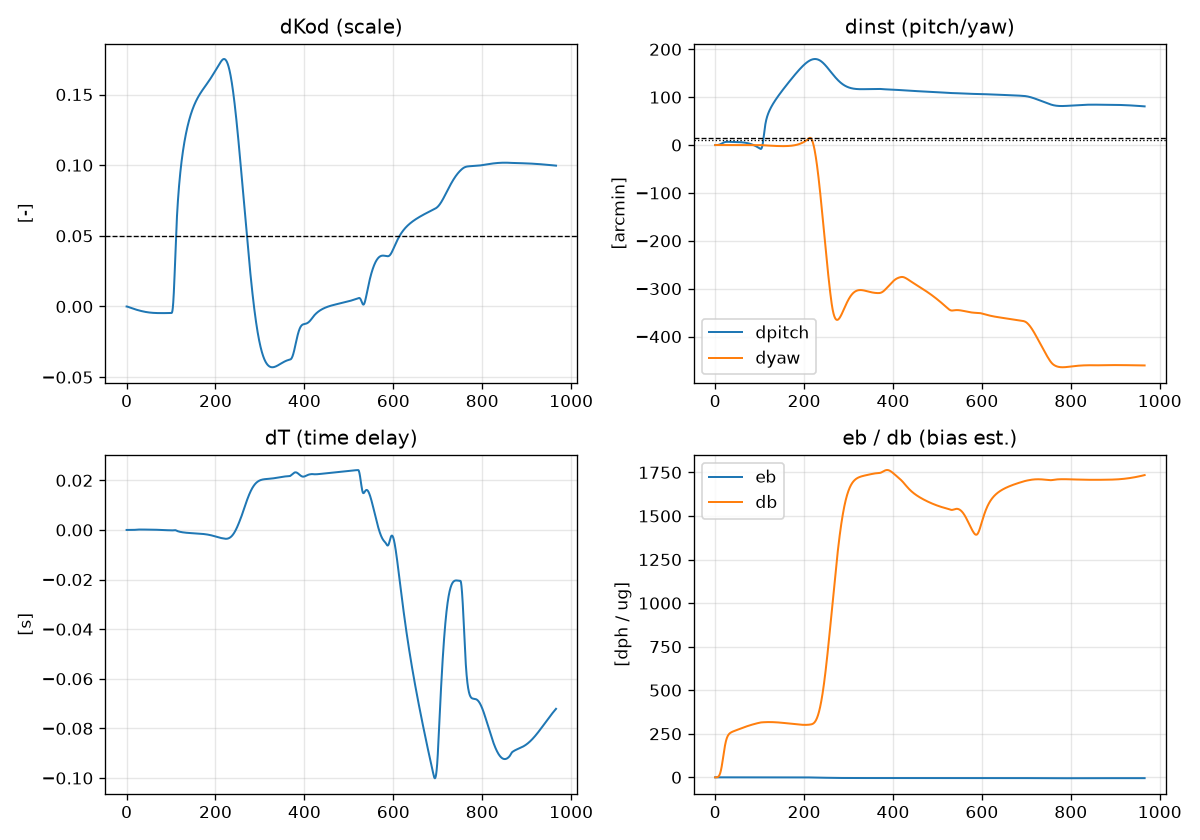 dKod(尺度)从 0 收敛到 ~0.10(2× 真值)、dpitch/dyaw 弱可辨识、dT 振荡、eb/db 过拟合。注意:PSINS 原版同样不收敛 dinst/eb/db(仅 dKod/dT 收敛),这是仅位置量测下弱可辨识的固有现象。
六、5 个关键坑(易踩死)
实现本迷你时反复踩坑,对拍 PSINS 才确认正确路径。
坑 1:反馈必须只清零已回灌的 δv,其余状态跨时间累积
PSINS kffeedback.m 做的事:kf.xk(idx) = kf.xk(idx) - xfb_tmp(idx)——只把已回灌的 δv 清零,φ / δr / dKod 等估计值继续累积。这是 dKod 等慢参数能被在线辨识的前提。若把整个 x[:] = 0,滤波器只剩 0.1s 记忆,尺度误差永远辨识不出——实测组合解 = DR-only(151m)。
坑 2:etm.m 的线性索引是 MATLAB 列主序(M(2)=(2,1))
照搬 etm.m 时千万别按行主序读:Mva = [+askew(fn)](不是 -askew(fn)),注释 Mva = askew(fn) 看似对应,实测代码 Mva(2)=fn(3) 在列主序是 (2,1) = +fn(3),与 askew(fn)(1,2)=-fn(3) 反号 → Mva 实际是 +askew(fn)。读错符号 → 滤波器归因反了 → 组合发散。
坑 3:R / P0 的 lat/lon 分量按 /Re 转弧度,h 保持米
PSINS poserrset.m 的约定:dpos = [dlat_m/Re; dlon_m/Re; dh_m]。所以 R 和 P0 的位置分量是三轴量纲不同的(m²、(rad)²、(rad)²):Rk = diag([(10/Re)², (10/Re)², 100])。若给 lat/lon 也填 100(=100 rad²)→ 滤波器认为初值 100 rad 位置误差 → 直接发散到 NaN。
坑 4:12 维(无 dKod)= 组合 ≈ DR-only
只有 φ/δv/δr/dposD 时,KF 看到 z 持续增长,只能用 δv 解释斜率(把 SINS 速度往 DR 拉),无法归因"DR 走得太快"。加 dKod 状态后 KF 才学会"这是尺度问题不是速度问题"。
坑 5:dinst/eb/db 弱可辨识会过拟合(PSINS 原版同样不收敛)
仅位置量测 + 长直轨迹时,eb/db/dinst 的可观测性极弱,滤波器会把测量残差分摊给它们(eb 被拟合到 -4.7°/h,db 到 1722µg)。PSINS 原版 kfplot 显示 eb/db/dinst 估计值都 趋于 0(不被使用),只 dKod/dT 收敛——这是固有弱可辨识性,不是实现 bug。教学要点:单位置量测下区分安装角/零偏/尺度需要更丰富的机动(加速/转弯)。
七、配套代码与运行
| 文件 | 用途 |
|---|---|
assets/gen_sins_dr.py | 迷你 SINS+DR 组合(自包含 22 维 KF + 仅速度闭环 + Joseph 协方差更新) |
assets/gen_sins_dr.m | MATLAB 镜像版(待补,路线图同 P2/P3 双轨出图) |
assets/arch_sins_dr.svg | 架构图(4 框 + 锚定虚线 + KF 闭环) |
assets/miniinsplot_cmp_sinsdr.png | 轨迹对比图 |
assets/miniavpcmpplot_sinsdr.png | 残差对比图 |
assets/miniinsplot3d_cmp_sinsdr.png | 3D 轨迹图 |
assets/sinsdr_calib.png | 22 维自标定收敛 |
运行(生成全部 4 张图 + 打印误差统计 + 自标定估计):
输出末尾示例(确定性,无随机数):
[6] 误差对比(vs 真值,966 s)
    [SINS-only] 水平位置 RMS = 345.1 m, 末点 = 935.9 m
    [DR-only]   水平位置 RMS = 151.0 m, 末点 = 308.7 m
    [组合(22维)] 水平位置 RMS = 45.5 m, 末点 = 36.3 m | 垂直 27.2 m

[6.5] 22 维在线自标定(末段 50s 平均)
    dKod = +0.1004(真值 +0.05)| dpitch = +82'(真值 +15')| dyaw = -460'
    dT = -0.078 s | eb = -4.7°/h | db = +1722 µg
八、本篇在系列中的位置 + 下一步
P1 轨迹生成 ─┬─ P2 纯惯导 ─┐
             ├─ P3 DR ────┼── P4 SINS+DR 组合(本篇)── P5 GNSS+SINS(规划)
             │            │
             └──── 数据 ───┴── P6 LC vs TC(已发布在 Tier 3)
P4 解决了"无 GNSS 时 SINS+DR 怎么兜底"——下篇 P5(规划)把 GNSS 拉进来,用 GNSS 位置/速度定期校 SINS+DR。三层量测(GNSS + DR + IMU)共用一套 ESKF 误差态,是 P4 的直接扩展(GNSS 量测并入 H 即可)。