P5 姿态解算 · 拆解 Mahony(AHRS)
定位:P1–P4 走的是"惯导解算"主线(机械编排 → DR → KF 组合),本篇补上另一条腿——姿态解算(AHRS):只用陀螺 + 加计 + 磁力计,不需要 GNSS、不积分位置,就能持续输出姿态。这是 AHRS 板(如本项目 STM32H743 + ICM42688P/BMI088/IST8310)上电后最先跑起来的算法。
miniins 里程碑 M-A:新增
ahrsinit / triad / quest / magsimu / mahonyupdate五个函数与verify_ahrs(6 项自检全 PASS),本篇公式编号 6.x 与代码注释一一对应。[!note] 来源与可靠性说明 - ✅ Wahba 问题 / TRIAD / QUEST / Mahony 滤波均为文献标准算法,公式与 [Shuster 1981(Wahba)]、[Mahony et al. 2008] 一致,本站已数值验证; - ✅ 本篇代码为 miniins 自写实现(
assets/miniins/core/),全部经过verify_ahrs确定性回归(误差 1e-15 量级); - ✅ 对标 PSINS 源码assets/psins260314/base/AHRS/MahonyUpdate.m(对照表见第 4 节); - ⚠️ 教学版有意简化:未实现 PSINS 的自适应 tau 与 IIR 低通,差异与影响见第 6 节。
0. 一图看懂:姿态解算在导航体系里的位置
惯导解算(P1-P4):  陀螺 ──姿态更新──┐
                    加计 ──速度/位置──┴──→ 姿态+速度+位置(漂移,需 KF/GNSS 修)
姿态解算(本篇):    陀螺(高频,积分)──┐
                    加计(低频,定水平)─┼──→ 只有姿态(不漂移的"互补"组合)
                    磁力计(低频,定航向)┘
核心思想一句话:陀螺积分短期极准但会漂,加计/磁力计长期不漂但噪声大、且机动时不可信——把高频信号给陀螺、低频信号给加计/磁,就是"互补滤波"。
1. 符号表
| 符号 | 含义 | 单位/约定 |
|---|---|---|
| \(q,\ \boldsymbol{q}=[q_0;q_1;q_2;q_3]\) | 姿态四元数(体→导航,标量在前) | Hamilton 序 |
| \(C_b^n\) | 姿态阵(体→导航),q2cnb(q) | 3×3 正交阵 |
| \(\mathrm{att}=[\theta_r;\phi_r;\psi]\) | 姿态角 [pitch; roll; yaw],pitch 绕 x、roll 绕 y、yaw 绕 z | 弧度 |
| \(f_b\) | 加计比力(体) | m/s²,静止时 ≈ 天向 g |
| \(\boldsymbol{m}_b,\ \boldsymbol{m}_n\) | 磁测量(体)/ 地磁向量(导航 ENU) | nT |
| \(e\) | Mahony 误差向量(体) | rad 量纲 |
| \(K_p,\ K_i\) | 比例/积分增益 | 1/s |
| \(m_H,\ \Theta_{dip},\ D_{dec}\) | 地磁水平强度 / 磁倾角 / 磁偏角 | nT / rad / rad |
机体系约定与全库一致:x 右、y 前、z 上(非航空 NED),见 00 读码地基。
2. 静态定姿:Wahba 问题
2.1 问题描述(公式 6.0)
手头有 N 对"观测/参考"向量(体坐标系测到的 vs 导航系里已知的),求姿态阵:
两对典型的"天造地设"的向量对:
- 加计 ↔ 重力:准静态下加计测的是比力 \(f_b \approx C_b^{nT}\,[0;0;g]\),参考向量就是导航系天向 \([0;0;1]\);
- 磁力计 ↔ 地磁:体磁 \(m_b\),参考是导航系地磁向量 \(\boldsymbol{m}_n\)(第 3 节)。
2.2 TRIAD:两矢量的确定性解(公式 6.1)
第一对向量定"天向"(管 pitch/roll),第二对只贡献绕天向的转角(管 yaw)——用叉乘构造两个正交标架,姿态阵就是标架间的投影:
\(T_n\) 用参考向量同构构造。代码 triad.m 逐行对应;实现要点:第 2 列里与第 1 列平行的分量会被叉乘自动丢弃——TRIAD 无条件相信第 1 列。
2.3 QUEST / Davenport q-方法:加权最小二乘(公式 6.1')
观测有噪声、或想给不同传感器配权重时,把 Wahba 损失改写成 4×4 矩阵最大特征值问题:
\(K\) 的最大特征值对应的特征向量即最优四元数。⚠️ 约定坑(数值对拍确认,err 1e-15):\(B=\sum w_i\,\boldsymbol{n}_i\boldsymbol{b}_i^T\) 构造下 Davenport 原生特征向量旋转方向是"参考→体",本库体→导航约定需取共轭——quest.m 末行 qnb = qconj(q) 就是这一步。
3. 地磁场模型与磁参考(公式 6.5)
导航系(ENU)地磁向量由三个标量完全描述:
- 磁倾角 \(\Theta_{dip}\)(北京 ≈ +58°):磁力线扎向地面的角度,北半球天分量为负;
- 磁偏角 \(D_{dec}\)(北京 ≈ −7°):磁北 ≠ 真北!不补偿它,yaw 会系统性偏差 −\(D_{dec}\)(见第 6 节实战坑 ①);
- 真实磁强计还有硬铁(安装平台剩磁,表现为固定体偏置)与软铁(随姿态变化的畸变)干扰——本教学版只注入硬铁偏置,软铁留到标定篇。
4. Mahony 互补滤波(核心)
4.1 误差向量:用叉乘"量出"姿态误差(公式 6.2)
同一物理方向(如重力天向)有两个版本:当前姿态预测的、传感器实测的。两个近似单位向量叉乘,模 ≈ 夹角、方向 = 把预测转到实测所需的旋转轴——天然就是姿态误差向量:
- 第一项(加计):\(C_b^n\) 第 3 行 = 导航天向在体系的投影(预测的"上"),叉乘实测比力方向;
- 第二项(磁):预测体磁由实测磁投到导航系、强制水平化并指向磁北(只取磁航向,防磁倾角污染 pitch/roll)、再投回体系;
- \(\lambda\) 为准静态门控:\(|\,\|f_b\| - g\,| < 0.05\) 全信加计(λ=1),> 0.2 全不信(λ=0),中间线性过渡。
4.2 PI 反馈与姿态更新(公式 6.3、6.4)
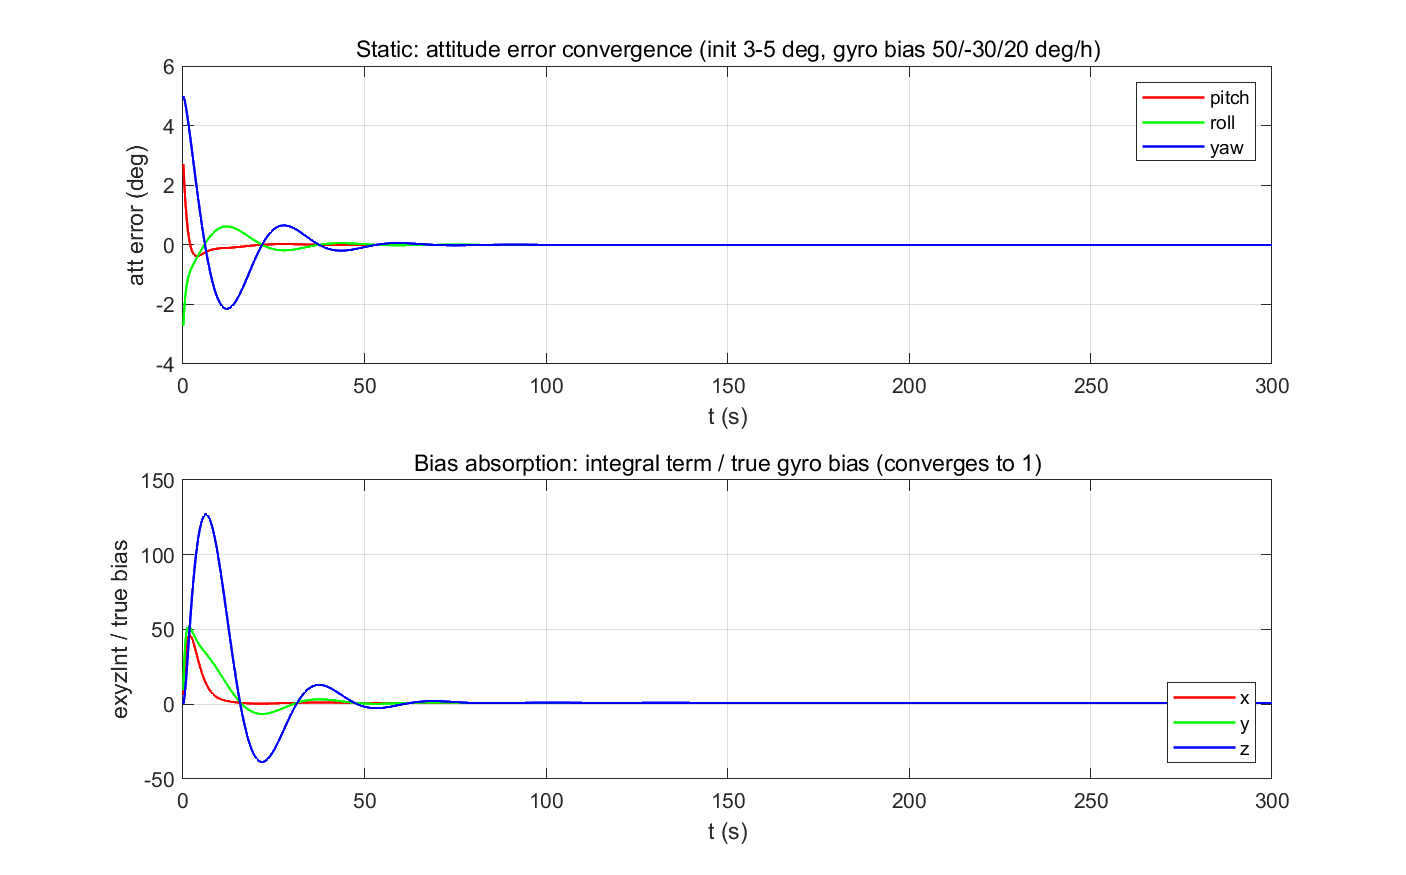
与惯导机械编排(公式 4.5)对比只差一处:右乘的体轴增量里除了陀螺积分,还减去了 PI 反馈项——误差大时拉得快(\(K_p\)),误差积分项稳态时恰好抵消陀螺零偏(\(K_i\),verify_ahrs ③ 实测 300 s 后 exyzInt/eb = [1.00 1.00 1.00])。
注意减 \(C_b^{nT}\omega_{ie}\):陀螺测的是相对惯性系的旋转,姿态相对地球,必须扣掉地球自转(公式 3.3)。
4.3 与 PSINS MahonyUpdate.m 逐项对照
| 环节 | PSINS(base/AHRS/) | miniins(本库) | 说明 |
|---|---|---|---|
| 加计误差 | cros(Cnb(3,:)', acc) | cross(Cbn(3,:)', acc) | 完全一致(第 3 行 = 天向在体系) |
| 磁参考 | bxyz(1:2)=[0;norm] 水平朝真北 | 水平指向磁北(sin(dec);cos(dec)) | miniins 显式补磁偏角,PSINS 由数据侧保证 |
| 加计可信度 | 自适应 tau(3→10→3×10⁵ s)+ IIR 低通 | 准静态门控 λ(0.05/0.2 线性) | 思路同源;PSINS 更平滑,教学版更直观 |
| PI 结构 | exyzInt + Kp·e | 相同 | 增益量级一致(Kp≈1–2,Ki≈0.1–1) |
| 姿态更新 | qmul(q, rv2q(phim−eb·ts)) | qmul(qnb, rv2q(phim−(CbnT·ωie+eb)·ts)) | miniins 把地球自转补偿并入同一行 |
5. 验证结果(verify_ahrs,全 PASS)
| # | 测试 | 结果 |
|---|---|---|
| ① | TRIAD 多姿态 vs 欧拉角真值 | 阵误差 7.1e-15 |
| ② | QUEST(Davenport)同对拍 | 阵误差 1.6e-15 |
| ③ | 静态收敛:3~5° 初始误差 + 100°/h 级陀螺零偏 | 300 s 后 0.0000°,零偏吸收残差 0.0% |
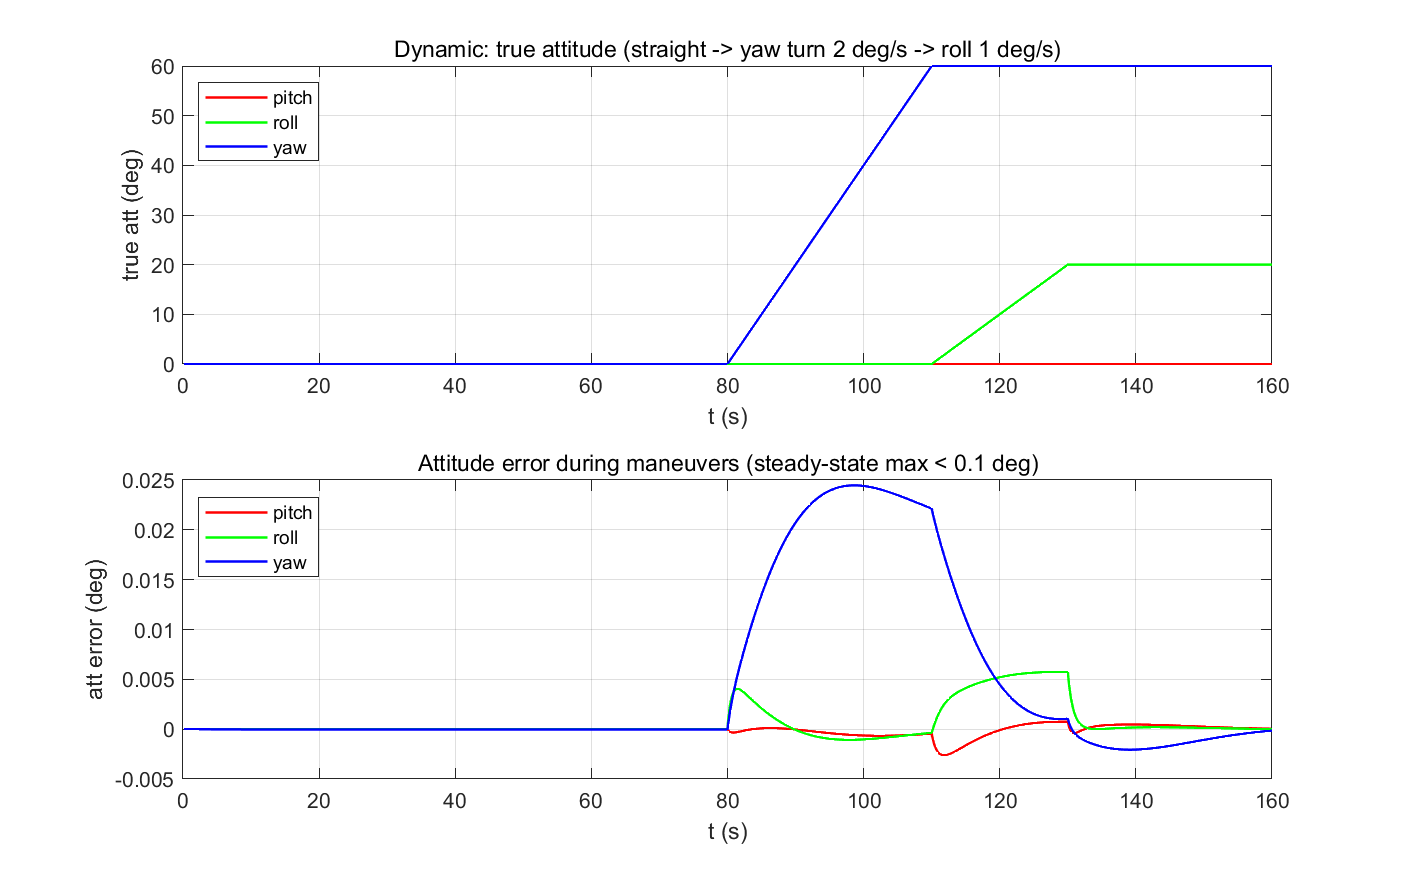
| ④a | 动态跟踪(匀速直行/左转 2°/s/滚转 1°/s) | 稳态最大 0.0245° |
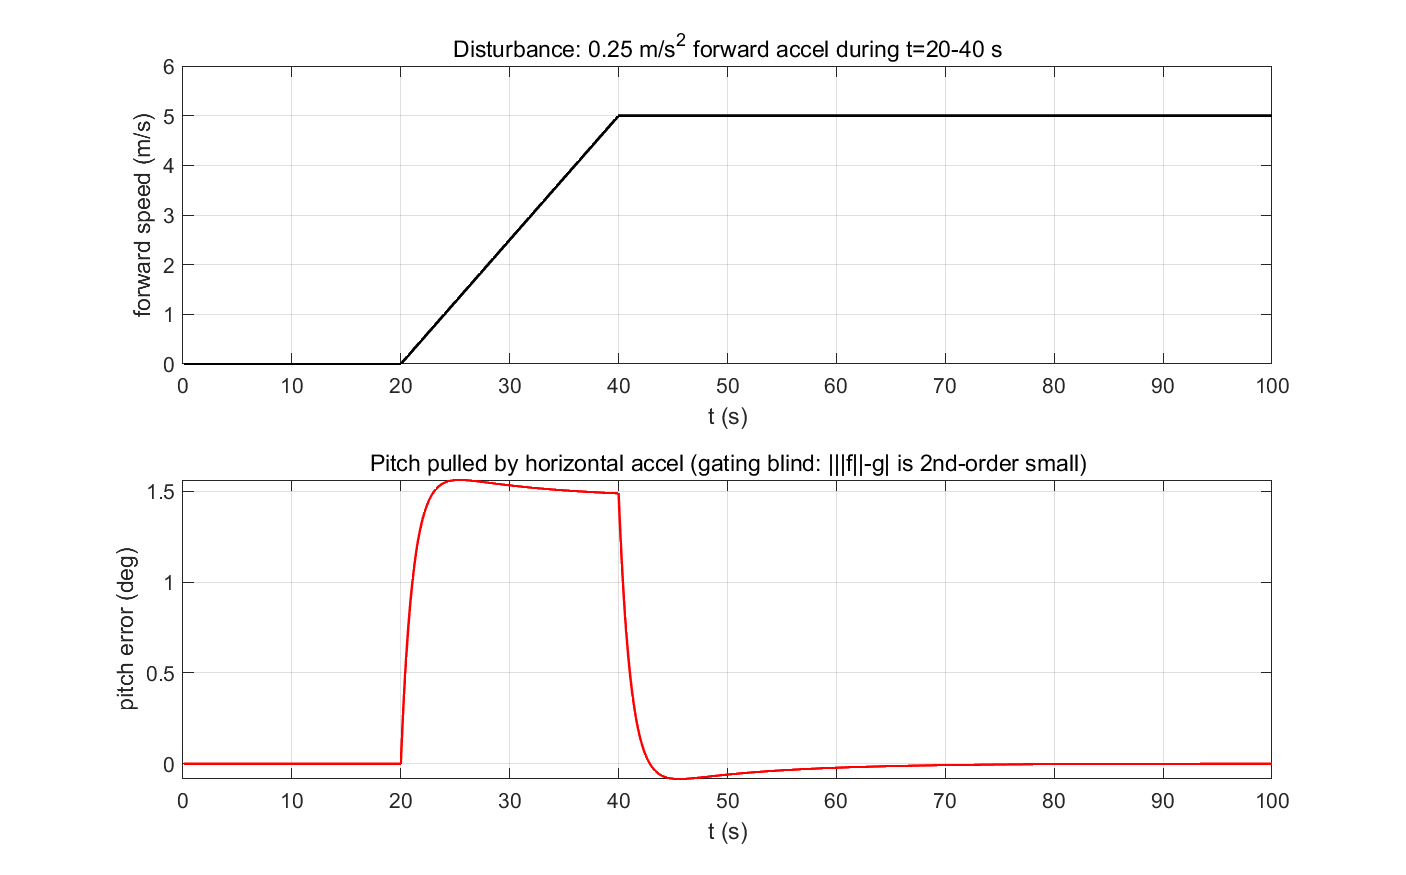
| ④b | 加速度扰动演示:0.25 m/s² 前向加速 20 s | pitch 偏 1.56°(原理性盲区),结束后 30 s 回收至 0.008° |
| ⑤ | 无磁模式 | pitch/roll 收敛 0.0000°,yaw 保持初值(不可观 ≠ 发散) |
6. 演示图(demo_ahrs 三联图)
由 demos/demo_ahrs.m 生成(图内文字全 ASCII,中文说明在图下方)。
6.1 静态收敛 + 零偏吸收
6.2 动态跟踪(转弯 + 滚转)
6.3 加速度扰动:Mahony 的原理性盲区
7. 两个实战坑(调试实录)
7.1 坑一:磁偏角不补偿,yaw 精确卡在 −7°
首版 mahonyupdate 磁参考写死"水平朝真北"(mb_n(1:2)=[0;mh]),仿真地磁带 \(D_{dec}=-7°\)——结果 yaw 收敛到 −6.87°,数值恰为磁偏角。机理:滤波器旋转姿态直到"导航系磁东分量 = 0",即把磁北当成了真北。修复:参考方向改为 \([\sin D_{dec};\cos D_{dec}]\)(ahrsinit 新增 dec 参数)。教训:参考向量与仿真/真实磁场必须共享同一套地磁参数,否则滤波"忠实地"收敛到错误的天花板。
7.2 坑二:门控拦得住垂直加速度,拦不住水平加速度
直觉上"|‖f‖−g| 超阈就关加计"很安全,但水平加速度对模长是二阶小量(0.25 m/s² 前向加速只让 ‖f‖ 变 0.003 m/s²)——门控形同虚设,pitch 被拽偏 atan(0.25/9.78) ≈ 1.46°,叠加积分过冲实测 1.56°。这是 Mahony 的原理性盲区(PSINS 自适应 tau 的判据同为 \(\|f\|-g\),同样不设防),工程上只能靠:
- GNSS 速度差分算出运动加速度,从比力中显式扣除(准惯导做法);
- 或直接升级误差状态 KF(把加速度当过程噪声吸收)——这正是 M5 与固件 ESKF 的动机之一。
8. 局限与升级路径
- 教学版单样本更新(无圆锥补偿双子样、无 IIR 低通);真实振动环境下请参考 PSINS 的
cnscl+ 自适应 tau; - 磁软铁畸变未建模,实际磁强计需先做六面法标定(衔接阶段 B);
- 加速度盲区 → 升级 ESKF(15 态),即 P4 的 KF 框架换误差状态;
- C 移植:
quest的eig在嵌入式上换幂迭代/雅可比,其余函数均为基础线性代数(衔接阶段 D SIL 对拍)。
9. 代码与数据
| 文件 | 职责 |
|---|---|
| ahrsinit.m | AHRS 结构体初始化(Kp/Ki/wnie/dec) |
| triad.m | TRIAD 双矢量定姿(公式 6.1) |
| quest.m | Davenport q-方法(公式 6.1') |
| magsimu.m | 磁测量仿真(公式 6.5,含硬铁/噪声注入) |
| mahonyupdate.m | Mahony PI 融合单步更新(公式 6.2–6.4) |
| verify_ahrs.m | 6 项确定性回归(本篇第 5 节数据来源) |
| MahonyUpdate.m | PSINS 原版对照(第 4.3 节) |