一阶低通滤波器与波特图(Bode Plot)分析
通用科普:先把"一阶低通"这件事讲清楚,再用两张波特图把频率响应看明白。 本文是 一阶互补滤波分析 的"前置数学"——互补滤波里那个对加速度计做低通的分支,本质就是下面这个东西。 它也是 AHRS 里给加计"降噪"最常用的手段(见 P5 姿态解算·Mahony 的准静态门控)。
1. 它是什么、解决什么问题
低通滤波器(Low-Pass Filter, LPF)只让低频信号通过、把高频信号衰减掉。
现实里"高频"通常是噪声:
- 加速度计在振动环境下会叠加速度噪声(高频)→ 低通后姿态更稳;
- 但低通会引入相位滞后 / 时延——截止频率越低越干净,也越"迟钝"。
一阶是最简单的一类:只有一个储能元件(一个时间常数 \(\tau\)),传递函数是一条直线斜率(−20 dB/dec),没有谐振峰。工程上够用、好算、好移植,是嵌入式里的主力。
2. 传递函数
连续域标准型(截止角频率 \(\omega_c=2\pi f_c\),\(\tau=1/\omega_c\)):
令 \(s=j\omega\)(\(\omega=2\pi f\)),得到频率响应 \(H(j\omega)\):
记归一化频率 \(x=f/f_c\)(相对截止频率的倍数),则幅值只取决于 \(x\),与具体截止频率无关——这正是下面两张图用 \(f/f_c\) 作横轴的理由。
3. 波特图怎么读
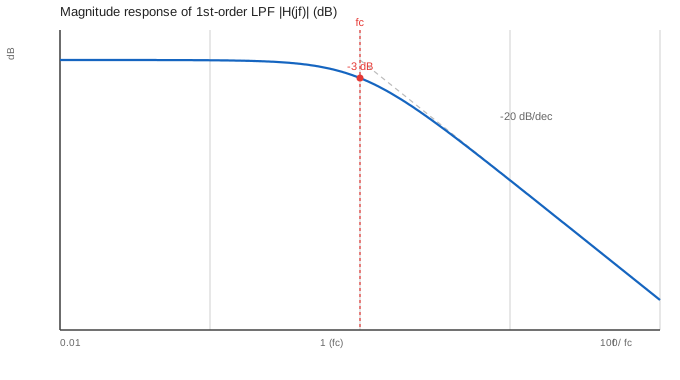
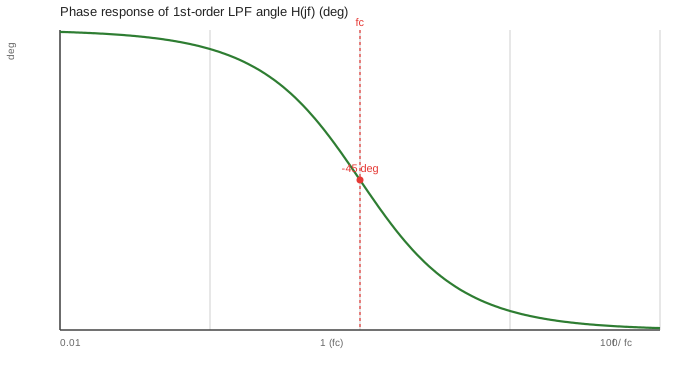
波特图把幅值画成 dB(纵轴),相位画成 度,横轴是 对数频率。两张图已按 \(f/f_c \in[0.01,100]\) 画好:
3.1 幅频:三条关键事实
- 低于截止频率(\(f\ll f_c\),\(x\ll1\)):\(|H|\approx1\),即 0 dB——信号几乎无损通过;
- 高于截止频率(\(f\gg f_c\),\(x\gg1\)):幅值按 \(1/x\) 衰减,即 −20 dB/dec(每十倍频程降 20 dB),图中灰色虚线就是这条渐近线;
- 正好在截止频率(\(f=f_c\),\(x=1\)):幅值降到 \(1/\sqrt2\approx0.707\),即 −3.01 dB——这就是"截止频率"的定义(半功率点)。
直觉:−20 dB/dec 意味着频率高 10 倍、幅度只剩约 1/10(10× 在幅度上是 20 dB;反过来 −20 dB 就是 1/10)。
3.2 相频:滞后的来源
- 低频时相位 ≈ 0°(不滞后);
- 截止频率处相位 = −45°;
- 高频时趋于 −90°(信号被"推后"了四分之一周期)。
这个相位滞后就是低通的代价:你看到的姿态比真实姿态"慢半拍"。互补滤波之所以把加计低通、陀螺高通相加,就是为了用陀螺的高频响应去补回加计被低通吃掉的那部分动态。
4. 时域一句话
阶跃输入 \(u(t)=1\;(t\ge0)\) 的输出:
即按时间常数 \(\tau=1/\omega_c\) 指数趋近——约 \(3\tau\sim5\tau\) 收敛。截止频率越低,\(\tau\) 越大,收敛越慢(时延越大)。这和频域"截止越低越迟钝"是同一件事的两面。
5. 落到 AHRS 上怎么选
| 想要 | 代价 | 怎么取 |
|---|---|---|
| 加计更干净(振动抑制好) | 姿态滞后大、动态差 | 截止频率调低(如 10~30 Hz) |
| 姿态跟手(动态好) | 噪声没滤干净 | 截止频率调高(如 50~100 Hz) |
| 折中 | — | 常用 30~50 Hz,再靠陀螺高通补动态 |
本库 M-A 的 Mahony 没直接对加计做低通,而是用准静态门控(机动时关掉加计修正、交给陀螺硬扛)——思路异曲同工:都是"别让高频运动加速度污染姿态"。区别是门控按比力模长判据、低通按频率判据,各有盲区(详见 P5 第 6.2 节)。
6. 小结
- 一阶低通 \(H(s)=\omega_c/(s+\omega_c)\),只有 1 个参数 \(\tau\);
- 波特图三件套:0 dB 平台 / −20 dB/dec / 截止处 −3 dB;相位 0°→−90°,截止处 −45°;
- 取舍永远是"干净 vs 跟手",截止频率定一切;
- 它是互补滤波、Mahony 门控的共同数学祖先。
下一篇可回看 一阶互补滤波分析(把这里的低通和陀螺高通拼成一个姿态估计器)。