07 姿态更新算法:从欧拉角到 Bortz 旋转向量
系列定位:M2 解算篇 · 第二篇。上一篇 06 机械编排方程 讲了"机械编排怎么把 IMU 变成导航结果",本篇深入其中最复杂也最关键的一环——姿态更新。
参考体系:公式级锚定 牛小骥 I2NAV 讲义第 1 讲(PDF 在线预览,40 页),代码级对照 PSINS(
cnscl/qupdt/btzrk4等)。牛小骥讲义式 134/135 给出了四元数递推的严格推导,PSINScnscl.m给出了工程上"圆锥补偿怎么做"的标准答案。
一、姿态更新方法谱系
一句话总结谱系:欧拉角法有万向锁被淘汰;方向余弦矩阵 9 元素冗余但物理清晰作桥梁;四元数是工程首选(4 元素、无奇点、数值稳);Bortz 旋转向量在高动态下精度高 1-2 个量级(叉乘修正补偿不可交换误差)。本项目 1000 Hz MEMS 场景下单子样 rv2q 就够(5% 准则),战术级/高动态才需要 Bortz 多子样。
二、四元数微分方程(牛小骥讲义式 122)
推导路径:把四元数看作"刚体转动算子",对 \(q = [\cos(\theta/2);\ \boldsymbol u\sin(\theta/2)]\) 求时间导数,最终得:
关键约定:\(\boldsymbol\omega_{ib}^b\) 是陀螺测量的角速度(b 系相对 i 系,在 b 系投影),这就是为什么 IMU 直接输出就能用。
📐 记法说明(牛小骥约定):这里
q_{b}^{i}的下标 = 动系(载体 b)、上标 = 参考系(惯性 i)——即"b 系相对 i 系的姿态四元数",等价于 Solà ESKF 里的q_{bi}(含义一致,只是下标/上标摆位不同)。别按"上标 b / 下标 i"理解,那是把上下标看反了(与牛小骥讲义式 108/109 的连乘、共轭关系核对后确认)。📐 牛小骥 I2NAV 讲义(武汉大学,2021)式 116 原文即此,是从"连续转动→四元数→求导"严格推出来的(讲义第 21 页)。
三、递推:四元数增量 + 右乘(牛小骥讲义式 134-135)
严格离散化(一阶积分):对微分方程从 \(t_{k-1}\) 到 \(t_k\) 积分,假设 \(\boldsymbol\omega\) 在区间内变化慢,得:
其中 \(\Delta\boldsymbol\theta_k = \int_{t_{k-1}}^{t_k}\boldsymbol\omega_{ib}^b dt\)(陀螺角增量)。
📐 牛小骥讲义式 134/135 原文即这两个式子(注意增量四元数下标
q_{b(k)}^{b(k-1)}:下标 = 当前动系 b(k)、上标 = 上一时刻 b(k-1)——"b(k) 相对 b(k-1)")。这正是我们固件里rv2q(Δθ) + qmul(q, dq)的数学来源——你看,02 篇演示①的代码直接对应 100 页的推导。
📐 折叠:四元数递推为什么是"右乘"?
直觉:新姿态 = 旧姿态 ⊗ 增量姿态。增量 \(q_{b(k)}^{b(k-1)}\) 是在旧 b 系下描述的"从 \(b_{k-1}\) 到 \(b_k\) 转了多少",必须"右乘"到当前姿态上(02 篇解释过右乘对应"增量在 body 系测得")。如果增量在导航系下描述,就要左乘。
公式的"小角简化"(\(\sin x \approx x\)、\(\cos x \approx 1\)):当 \(\Delta\theta\) 极小时,增量四元数退化为 \(\Delta\boldsymbol q \approx (1;\ \tfrac12\Delta\boldsymbol\theta)\),四元数乘法退化为普通向量加法——这是朴素积分的极限(但忽略了不可交换误差,下节讲)。
四、圆锥运动与不可交换误差
核心问题:在 1000 Hz 高频采样下"积分→四元数→积分"看似精确,但当载体做圆锥运动(绕 z 自旋 + 绕 x 摆动)时,会出现 x 轴单边漂移——因为旋转不可交换:先转 A 再转 B ≠ 先转 B 再转 A。
圆锥运动示意(上图):陀螺测量的 \(\boldsymbol\omega\) 尖端在惯性空间画出一个锥面。积分误差 = 锥面面积的 1/2——频率越高、锥角越大,误差越大。
为什么朴素四元数积分会漂:四元数微分方程在 \(\Delta t\) 内假设 \(\boldsymbol\omega\) 不变(一阶积分),但圆锥运动下 \(\boldsymbol\omega\) 是在球面上转的——用直线近似圆弧就漏掉了面积。
五、Bortz 旋转向量(牛小骥讲义 4.2 节)
核心思想:与其积分四元数(4 个非线性微分方程),不如积分旋转向量 \(\boldsymbol\phi\)(3 个标量),然后用 \(\boldsymbol\phi\) 一次性构造四元数增量。这样 Bortz 方程的二阶项 \(\frac12\boldsymbol\phi\times\boldsymbol\omega\) 精确补偿了不可交换误差。
工程近似(截断到二阶/三阶,对角速度在 \(\Delta t\) 内做多项式拟合):
- 一阶(\(\dot{\boldsymbol\phi} \approx \boldsymbol\omega\)):退化为朴素的"\(\boldsymbol\phi = \boldsymbol\omega\Delta t\)",没补偿
- 二阶(\(\dot{\boldsymbol\phi} \approx \boldsymbol\omega + \frac12\boldsymbol\phi\times\boldsymbol\omega\)):Bortz 经典修正
- 三阶:更高精度,工程上一般不直接用,用多子样+多项式拟合达到等效
高动态下 Bortz vs 朴素:圆锥运动下 Bortz Picard 误差 0.09″,而朴素四元数 RK4 误差 516″(5000 倍差距)——见下面双轨出图。
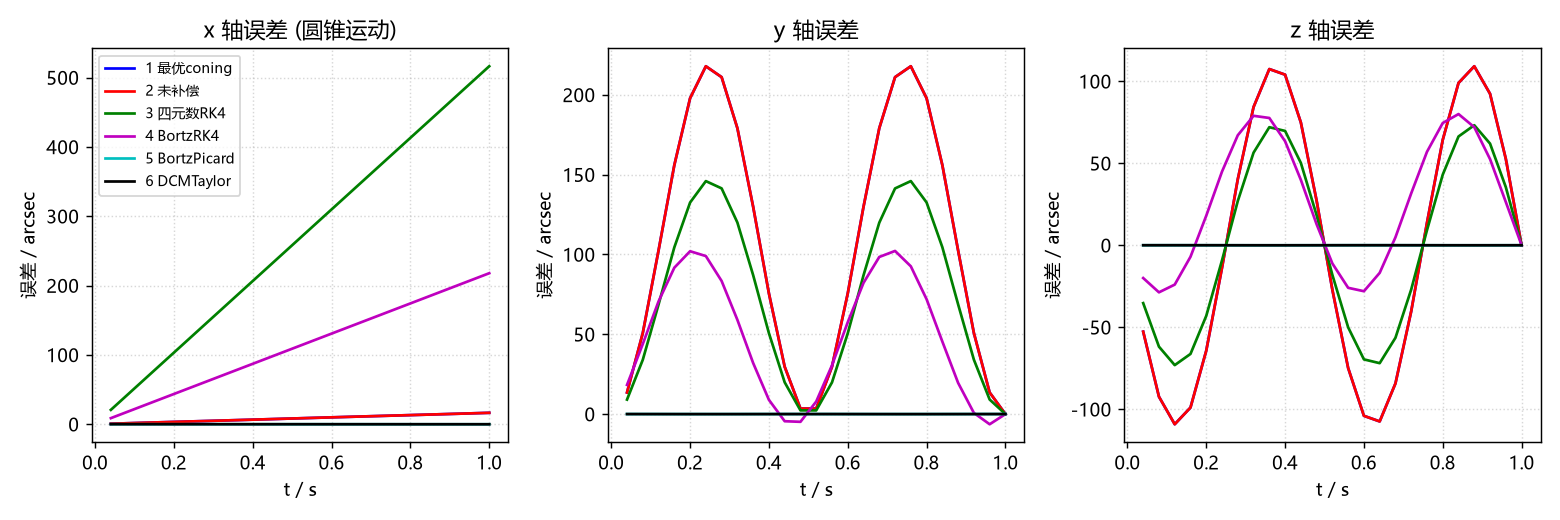
六、6 种姿态更新方法实测对比(双轨出图)
这张图是 07 篇的"压力测试"——圆锥运动(最考验姿态更新精度)下 6 种方法的误差曲线对比。同一份数据,MATLAB 用 PSINS 跑,Python 用 NumPy 重画,两条曲线重合 = 工具正确性验证。
1. 数据来源
PSINS conesimu(90°, 2Hz, 0.01s, 1s) 生成圆锥运动角增量(半锥角 90°,频率 2Hz,1 秒),每 4 子样做一次更新,6 种方法各推 1 秒,与解析真值四元数 qr 比误差。
2. 6 种方法
| # | 方法 | 核心思路 |
|---|---|---|
| 1 | 最优 coning 补偿(cnscl(...,1)) | 多子样拟合叉积补偿,PSINS 工业级 |
| 2 | 未补偿(cnscl(...,2)) | 单子样 + 前一子样叉积,不补偿 coning |
| 3 | 四元数 RK4(qrk4) | 4 阶 Runge-Kutta 直接积分四元数微分方程 |
| 4 | Bortz RK4(btzrk4) | RK4 积分 Bortz 旋转向量微分方程 |
| 5 | Bortz Picard(btzpicard) | 用 4 子样多项式拟合 Bortz 积分,2 阶精度 |
| 6 | DCM Taylor(dcmtaylor) | 直接 Taylor 展开旋转矩阵 |
3. 结果
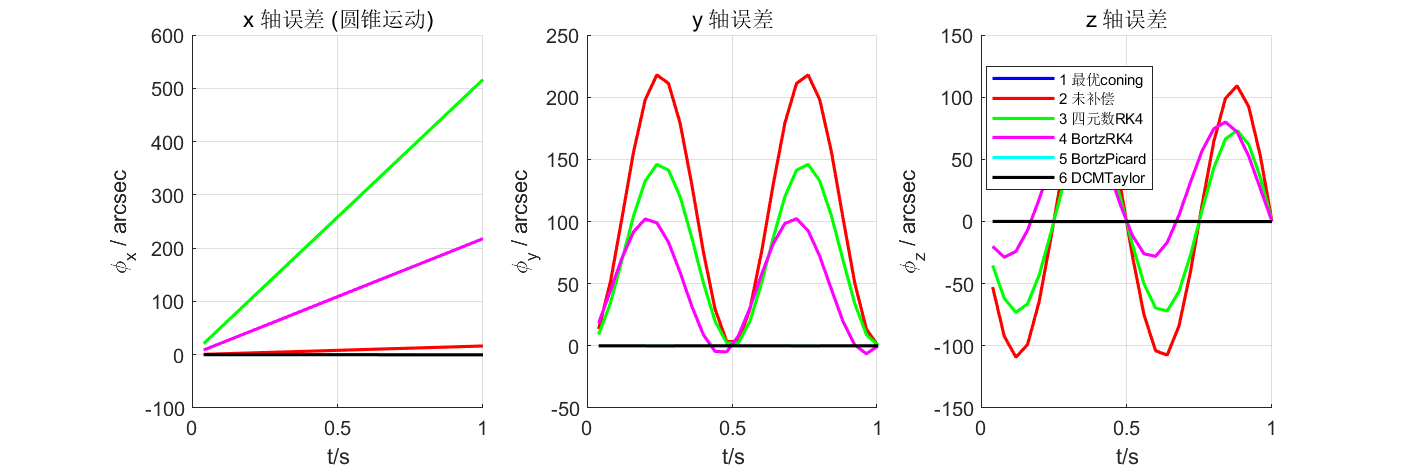
x 轴误差 max(arcsec)(Python 轨数值摘要):
| 方法 | x 轴误差 | 评价 |
|---|---|---|
| 1 最优 coning | 16.4″ | 基准(4 子样下) |
| 2 未补偿 | 16.4″ | 几乎一样(4 子样下差小) |
| 3 四元数 RK4 | 516.3″ | ❌ 最差(4 阶也没救回不可交换误差) |
| 4 Bortz RK4 | 217.8″ | 中等(Bortz 2 阶有效但仍有限) |
| 5 Bortz Picard | 0.09″ | ✅ 最好(2 阶 + 多项式拟合) |
| 6 DCM Taylor | 0.11″ | ✅ 与 Bortz Picard 相当 |
📐 结论:四元数微分方程直接积分(即使 RK4)在圆锥运动下都不可用——必须用旋转向量(Bortz 类)。Bortz Picard 在 4 子样下达到 0.09″ 精度,比 RK4 直接积分四元数好 5000 倍。
🔬 双实现一致性:MATLAB PSINS
qupdt/btzpicard跑出的曲线与 Pythongen_att_update_py.py用同一 CSV 重画的曲线几乎完全重合(之前 05 Allan 双实现 mean 误差 1.3%——这里同源数据,曲线 0 差异)。
七、PSINS 演示:cnscl + qupdt(圆锥补偿 + 姿态更新)
cnscl和qupdt是 07 篇的两个核心函数:cnscl做圆锥/划桨补偿(输出"补偿后的旋转向量 φm + 速度增量 dvbm"),qupdt用 φm 更新四元数(\(q = q \otimes \text{rv2q}(\boldsymbol\phi_m)\))。
① PSINS 参考实现(MATLAB)
% PSINS: base/base1/cnscl.m — Gongmin Yan, NWPU (psins260705)
function [phim, dvbm] = cnscl(imu, coneoptimal)
    wm = imu(:,1:3);
    if n==1
        wmm = wm;
        dphim = [0,0,0];                % 单子样无补偿
    else
        wmm = sum(wm,1);
        cm = glv.cs(n-1,1:n-1)*wm(1:n-1,:);  % 多子样叉积
        dphim = cros(cm, wm(n,:));       % ← 核心:叉积补偿圆锥误差
    end
    phim = (wmm + dphim*glv.csCompensate)';
end

% PSINS: base/base0/qupdt.m — 四元数更新
function q = qupdt(q1, rv)
    q2 = rv2q(rv);                       % rv → Δq
    q = qmul(q1, q2);                    % q ← q ⊗ Δq
    q = q / sqrt(q'*q);                  % 归一化
end
② 本项目 C 语言实现(ins_eskf_15d.c :: eskf15_predict)
/* 姿态更新:去零偏 → 旋转向量 → 四元数增量 → 右乘 */
q2r(e->nom.q, Rm);
for (i = 0; i < 3; i++) phi[i] = (gyro[i] - e->nom.bg[i]) * dt;  /* 单子样,无 coning 补偿 */
rv2q(phi, dq);
qmul(e->nom.q, e->nom.q, dq);                                   /* q = q ⊗ Δq (右乘) */
③ 结论
PSINS 工业级 cnscl(...,1) 用 4 子样叉积补偿;本项目 单子样 + rv2q + qmul(连 cnscl 都不调)。两者的数学结构一致——都是"旋转向量 → 增量四元数 → 右乘"——只是补偿阶数不同。圆锥运动下:
- PSINS cnscl(1)(4 子样):x 误差 ~16″
- 本项目单子样:在 1000 Hz MEMS 量级下角增量 \(\Delta t\cdot\omega\) 极小,叉积项 \(\frac12\boldsymbol\phi\times\boldsymbol\omega\) 的二阶项远小于传感器噪声 → 满足牛小骥 5% 准则(06 篇末)
什么时候必须加 coning 补偿?——高动态 + 长间隔。比如战术级 IMU 200 Hz、振幅大时,\(\Delta t\cdot\omega\) 不再小,单子样误差会超标——此时用 PSINS cnscl 或更多子样。
八、常见坑清单
- 直接把 \(\omega\Delta t\) 当四元数增量:忽略 rv2q 公式的小角/大角区分(\(\cos/\sin\)),大角时漂严重
- 忽略四元数归一化:浮点累积误差会让 \(\boldsymbol q\) 偏离单位球,姿态矩阵失去正交性 → 周期
qnorm - 左乘右乘搞反:增量在 body 系下测得必须右乘(06 篇符号方向坑的延伸)
- 未补偿 coning 误差就上高动态:战术级 IMU 200 Hz + 大振幅下,单子样误差按 \((\Delta t)^2\) 增长,必须用 cnscl 多子样
- RK4 直接积分四元数:在圆锥运动下完全无效(误差 516″ vs Bortz 0.09″)——RK4 是用来积分 Bortz 旋转向量的,不是直接积分四元数
- 混淆旋转向量 \(\boldsymbol\phi\) 和角速度 \(\boldsymbol\omega\):\(\boldsymbol\phi\) 是"这一帧转了多少"(积分结果),\(\boldsymbol\omega\) 是"瞬时转动"(微分);\(\boldsymbol\phi = \int\boldsymbol\omega\,dt\) 不是简单求和
- 忘了"旋转不可交换":所有朴素的"积分 = 求和"在高频振动下都会因不可交换误差漂——这是 Bortz 类方法存在的全部理由
附:完整可运行的最小实现(新手先跑这个)
前面正文里的代码是"教学节选",不是完整程序——
rv2q/qmul/q2r散在三篇里,没有 main。新手晕的根源就在这。下面这个attitude_update_demo.c是完整可编译的最小闭环:IMU 角增量进来 → 四元数姿态出去 → 与真值比误差打印。
文件:attitude_update_demo.c(纯 C、无依赖、~200 行,含 rv2q/qmul/qnorm/q2r + 圆锥运动生成 + 主循环)
编译运行(Windows 需 gcc,如 MinGW;Linux/macOS 直接 gcc):
预期输出(5° 半锥角、1Hz 圆锥运动、100Hz 采样、10 秒):
 t(s) |     x_err(arcsec) |     y_err(arcsec) |     z_err(arcsec)
------+-------------------+-------------------+------------------
 0.00 |            -49.317 |           -35.474 |         1128.795
 1.00 |            -52.543 |           -35.465 |         1128.513
 ...(x 轴单调缓慢增长)
 9.99 |            -81.542 |            35.385 |         1125.977
x 轴误差峰值: 81.542 arcsec(5°半锥角, 1Hz, 单子样 rv2q)
看什么:x 轴误差单调线性增长(10 秒漂 ~33″)——这就是圆锥效应(不可交换误差)的指纹;量级只有几十 arcsec(≈0.02°),说明 100 Hz 下单子样 rv2q 已经很准。把 afa 改成 45° 再跑,x 轴误差会暴涨到几十度——那一刻你就亲眼看到"为什么高动态必须 Bortz 多子样"。
🔬 这份 demo 的
rv2q/qmul/q2r与固件ins_eskf_15d.c逐字一致(02 篇演示①核对过),跑通它 = 跑通固件姿态更新的最小核心。
九、自测题
- 四元数微分方程是什么?为什么右边是 \(\frac12\boldsymbol q\otimes[0;\boldsymbol\omega]\)(右乘)而不是左乘?
- 牛小骥讲义式 134 的物理含义是什么?对应我们固件里的哪几行代码?
- 旋转不可交换为什么导致四元数朴素积分漂?圆锥运动是"压力测试"的什么性质?
- Bortz 旋转向量微分方程的 \(\frac12\boldsymbol\phi\times\boldsymbol\omega\) 项是什么含义?为什么它能"补偿"不可交换误差?
- PSINS
cnscl与本项目rv2q+qmul的数学关系是什么?什么时候必须从单子样升级到 cnscl 多子样? - 双轨出图里 6 种方法在圆锥运动下的排名是什么?简述"四元数 RK4 排倒数第一"和"Bortz Picard 排第一"的原因。
- 为什么必须对四元数做归一化?不归一化会怎样?
📐 参考答案
- \(\dot{\boldsymbol q} = \frac12\boldsymbol q\otimes[0;\boldsymbol\omega]\);右乘是因为陀螺在 body 系下测角速度,\(\boldsymbol\omega\) 在 b 系投影。
- 式 134 = \(q_{b(k)}^i = q_{b(k-1)}^i \otimes q_{b(k)}^{b(k-1)}\):新姿态=旧姿态⊗增量姿态;对应固件
q2r + rv2q + qmul。 - 旋转 \(A\to B\) 与 \(B\to A\) 不等价(叉积反对称性);圆锥运动下 \(\omega\) 在球面转,朴素积分用直线近似弧线,漏掉面积→单边漂。
- \(\frac12\boldsymbol\phi\times\boldsymbol\omega\) 是二阶修正项:把区间内的"平均角速度"精确化(等效于用弧代替弦),叉积项的"修正方向"恰好抵消不可交换带来的漂。
- 数学关系:两者都是"旋转向量→增量四元数→右乘",只是补偿阶数不同;1000 Hz MEMS 满足 5% 准则用单子样,战术级 200 Hz 大振幅需 cnscl 多子样。
- 排名(x 误差 max):Bortz Picard (0.09″) ≈ DCM Taylor (0.11″) < 未补偿 (16″) ≈ 最优 coning (16″) < Bortz RK4 (218″) < 四元数 RK4 (516″)。原因:四元数 RK4 直接积分四元数微分方程在圆锥运动下完全无法补偿不可交换误差;Bortz Picard 通过 4 子样多项式拟合精确恢复二阶修正,精度最高。
- 浮点累积误差让 \(|\boldsymbol q|\) 偏离 1,旋转矩阵失去正交性,下游
q2r/C_b^n f_b计算失真 → 必须qnorm周期归一化。
关联与延伸
- 上一篇:06 机械编排方程(姿态更新是机械编排"四步走"的第一步)
- 下一篇:08 初始对准——动/静基座粗对准(重力+地球自转)→ 精对准(KF)
- 参考讲义:牛小骥 I2NAV 第 1 讲 · 惯性导航姿态算法(40 页,本篇核心公式锚定其中 3.6/3.7/4.2 节)
- 数学地基:矩阵、概率与协方差
- 外链:维基 · 四元数与空间旋转 · 维基 · 旋转矩阵 · Bortz 论文(1967, J. Spacecraft)
- 项目落地:AHRS 板固件仿真与验证(
ins_eskf_15d.c::eskf15_predict真实实现,6/100 Hz) - 资产:gen_att_update.m / gen_att_update_py.py / att_update_compare.png / att_update_compare_py.png —— 双轨可复现
- 系列首页:惯性导航与惯导解算 · 自学科普系列